سروموتور MG996 360 درجه دنده فلزی | سروو موتور چرخش پیوسته
سروموتور MG996 360 درجه دنده فلزی یک موتور سروو با چرخش پیوسته است که برای پروژههای رباتیک، خودروهای هوشمند، مکانیزمهای چرخشی و سیستمهای اتوماسیون گزینهای کاربردی محسوب میشود. برخلاف سروموتورهای معمولی که برای قرارگیری شفت در یک زاویه مشخص طراحی شدهاند، نسخه 360 درجه یا Continuous Rotation میتواند بهصورت پیوسته در جهت ساعتگرد یا پادساعتگرد بچرخد و سیگنال PWM برای کنترل سرعت و جهت چرخش استفاده میشود.
مهمترین ویژگی این مدل، چرخش پیوسته شفت است. بنابراین عبارت «360 درجه» در این محصول به معنی امکان تعیین موقعیت شفت در هر زاویه بین 0 تا 360 درجه نیست؛ بلکه شفت میتواند بدون محدودیت زاویهای به چرخش ادامه دهد تا به نقطه اول برسد و بگردد. در این نوع سروو، مقدار PWM تعیینکننده جهت و سرعت چرخش است و نقطه میانی سیگنال معمولاً به وضعیت توقف نزدیک میشود. این ویژگی باعث میشود MG996 360 درجه برای کاربردهایی که به حرکت چرخشی مداوم نیاز دارند، انتخاب مناسبی باشد؛ برای مثال میتوان از آن بهعنوان محرک چرخ، مکانیزم انتقال حرکت، سیستم چرخاننده یا بخشی از یک ربات متحرک استفاده کرد.
یکی دیگر از مزایای این مدل، استفاده از چرخدندههای فلزی است که در مقایسه با چرخدندههای پلاستیکی مقاومت بیشتری در برابر سایش و بار مکانیکی دارند. مشخصات منتشرشده برای نمونههای MG996R 360 درجه، گشتاور توقف حدود 9.4kg·cm در 4.8V DC و 11kg·cm در 6V DC را گزارش میکنند. این میزان گشتاور باعث میشود MG996 برای پروژههایی که به یک موتور کوچک با گشتاور نسبتاً بالا و گیربکس داخلی نیاز دارند، گزینهای مناسب باشد.
کنترل ساده PWM باعث میشود این سروو در پروژههای مبتنی بر Arduino، ESP32، STM32 و سایر میکروکنترلرها قابل استفاده باشد؛ البته منبع تغذیه موتور باید جداگانه و با ظرفیت جریان مناسب در نظر گرفته شود. نمونههای تجاری این مدل نیز کاربردهایی مانند رباتیک، سیستمهای چرخشی، نوار نقاله و اتوماسیون را برای آن ذکر میکنند. به دلیل جریان نسبتاً بالای سروو در زمان بارگذاری (جریان راه اندازی اولیه) و بهخصوص هنگام گیرپاژ (گیر کردن شفت)، بهتر است آن را از یک منبع تغذیه مناسب و پایدار و درایور مناسب تغذیه کنید و توان موردنیاز موتور را مستقیما از پایه 5V DCV یک میکروکنترلر تأمین نکنید.
این نکته هنگام خرید بسیار مهم است. MG996R معمولی و نسخه 360 درجه از نظر نام بسیار شبیه هستند، اما کاربرد یکسانی ندارند. نسخه معمولی برای کنترل موقعیت زاویهای استفاده میشود، در حالی که نسخه 360 درجه Continuous Rotation برای چرخش مداوم طراحی شده و کنترل آن بر اساس سرعت و جهت چرخش است. بنابراین اگر پروژه شما نیاز دارد شفت مثلاً دقیقاً روی 30، 90 یا 180 درجه قرار بگیرد، این نسخه 360 درجه انتخاب مناسبی نیست. اما اگر هدف شما چرخش مداوم در دو جهت است، نسخه 360 درجه انتخاب مناسبتری خواهد بود. برای مشاهده مدل های دیگری از سروو موتور با زاویه های متفاوت میتوانید به لینک زیر مراجعه نمایید :
کاربردها
• ساخت رباتهای دوچرخ و چهارچرخ
• خودروهای هوشمند و رباتهای متحرک
• سیستمهای چرخش مداوم و مکانیزمهای انتقال حرکت
• پروژههای رباتیک و مکاترونیک
• سیستمهای اتوماسیون و کنترل حرکت
• ساخت نوار نقالههای کوچک و مکانیزمهای چرخان
• پروژههای آموزشی و دانشگاهی
• ساخت مکانیزمهای باز و بستهشونده با حرکت پیوسته
• کنترل چرخها و مکانیزمهای حرکتی
• پروژههای Arduino، ESP32 و سایر میکروکنترلرها
راهاندازی (SETUP)
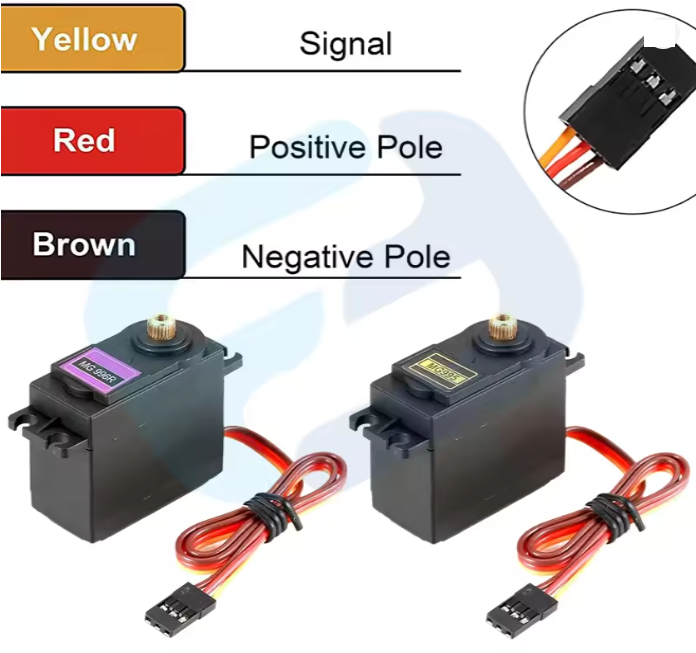
راهاندازی این سروو ساده است و با یک سیگنال PWM انجام میشود. در نسخههای رایج، سروو دارای سه سیم برای تغذیه و کنترل است :
سیم عملکرد
قرمز VCC / مثبت منبع تغذیه و یا درایور (4.8V – 7.2V DC)
قهوهای یا مشکی GND / زمین منبع تغذیه یا درایور
نارنجی یا زرد سیگنال PWM درایور
“رنگ سیمها ممکن است در نسخههای مختلف متفاوت باشد؛ بنابراین در صورت وجود علامتگذاری روی سوکت یا اطلاعات سازنده، همان را ملاک قرار دهید.”
“زمین منبع تغذیه سروو و درایور و میکروکنترلر باید مشترک باشد تا سیگنال PWM بهدرستی تشخیص داده شود.”
برای سرووهای پرقدرت مانند MG996، توصیه میشود تغذیه موتور از یک منبع تغذیه جداگانه با ظرفیت جریان کافی و درایور مناسب تأمین شود و جریان موتور مستقیما از رگولاتور یا پایه 5V DC برد میکروکنترلر مثل Arduino گرفته نشود برای تهیه درایور مناسب برای راه اندازی سروو موتور می توانید به لینک زیر مراجعه نمایید :
مشاهده و تهیه انواع سروو موتور
• کنترل جهت و سرعت
در سرووموتور 360 درجه Continuous Rotation، سیگنال PWM مانند سرووی معمولی برای تعیین موقعیت زاویهای استفاده نمیشود. مقدار پالس تعیین میکند موتور در چه جهتی و با چه سرعتی بچرخد. نقطه نزدیک به پالس میانی یا نقطه خنثی معمولاً وضعیت توقف سروو است. پس باید ابتدا نقطه خنثی یا Neutral Point را پیدا کنید؛ یعنی عرض پالسی (Pulse Width) که سروو در آن کاملاً متوقف میشود. در تئوری، نقطه خنثی معمولاً نزدیک 1.5ms یا 1500µs است. اما در عمل ممکن است سرووی شما مثلاً در 1470µs، 1490µs، 1510µs یا مقدار دیگری کاملاً متوقف شود. روش کار:
1. ابتدا عرض پالس (مدت زمان high بودن سیگنال PWM) را روی 1500µs قرار دهید.
2. اگر سروو حرکت کرد، مقدار را با گامهای کوچک تغییر دهید.
3. مثلاً مقادیر 1490، 1480، 1470µs و سپس 1510، 1520، 1530µs را امتحان کنید.
4. مقداری که سروو در آن کاملاً متوقف میشود، نقطه خنثی یا Neutral Point سروو موتور شماست.
بهتر است برای دقت بیشتر، پس از پیدا کردن محدوده تقریبی، با گامهای 1 تا 5 میکروثانیه مقدار را تنظیم کنید. و برای پیدا کردن نقطه خنثی می توانید از میکروکنترلر و درایور مناسب و برنامه نویسی استفاده کنید و یا از تستر سروو در لینک زیر استفاده نمایید :
• رابطه نقطه میانی با Duty Cycle چیست؟
باید فرکانس حامل PWM را بدانید. فرمول:
Duty Cycle (%) = (دوره تناوب ÷ عرض پالس) × 100
و:
فرکانس ÷ 1 = دوره تناوب
مثلا در فرکانس 50Hz
T = 1 ÷ 50 = 20ms = 20000µs
اگر نقطه توقف سرووی شما 1485µs باشد:
Duty Cycle = (1485 ÷ 20000) × 100
یعنی:
Duty Cycle = 7.425٪
بنابراین در این فرکانس حامل PWM به مقدار 50Hz به ازای Duty Cycle = 7.425% به حالت توقف کامل می رسد. با داشتن دو تا از پارامتر های این فرمول می توانید پارامتر مجهول مورد نظر را محاسبه کنید.
اگر با Arduino کار میکنید، بهتر است فرمان را مستقیماً بر اساس میکروثانیه تنظیم کنید؛ مثلاً
writeMicroseconds(1500)
اما اگر با درایور ها و یا میکروکنترلرهایی کار میکنید که PWM را با درصد Duty Cycle تنظیم میکنند، ابتدا باید با توجه به فرکانس انتخابشده، عرض پالس موردنظر را به Duty Cycle تبدیل کنید.
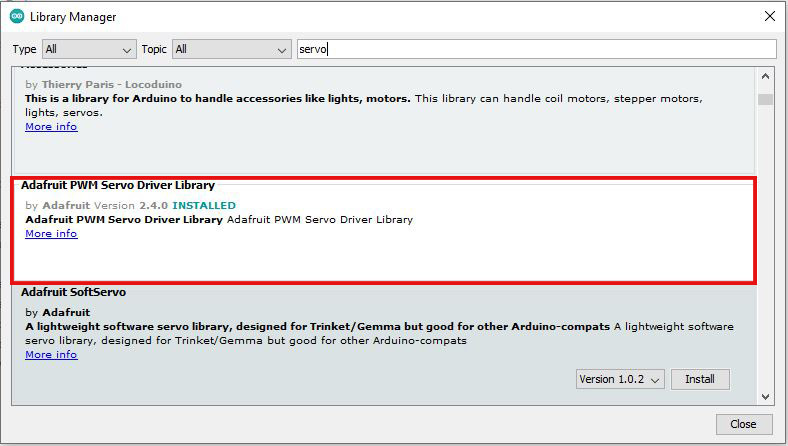
• برای کنترل سروو موتور MG996 با Arduino میتوان از کتابخانه Servo استفاده کرد. می توانید کتابخانه سروو را از Library Manager برنامه آردوینو IDM دانلود و نصب کنید و یا از طریق لینک زیر اقدام کنید:
این کتابخانه امکان استفاده از attach()، write() و writeMicroseconds() را فراهم میکند. برای اطلاعات بیشتر از توابع این کتابخانه می توانید به لینک زیر مراجعه نمایید :
“در صورت مشکل در باز شدن لینک ها از فیلترشکن استفاده نمایید.”
• چون عرض پالس با Duty Cycle رابطه مستقیم دارد؛ بهصورت کلی:
• پالس با Duty Cycle نزدیک به نقطه خنثی → توقف یا حرکت بسیار آهسته
• پالس با Duty Cycle کمتر از نقطه خنثی → چرخش آهسته در یک جهت (مثلا راستگرد)
• پالس با Duty Cycle خیلی کمتر از نقطه خنثی → چرخش سریعتر در یک جهت (مثلا راستگرد)
• پالس با Duty Cycle بیشتر از نقطه خنثی → چرخش آهسته در جهت مخالف (مثلا چپگرد)
• پالس با Duty Cycle خیلی بیشتر از نقطه خنثی → معمولاً سرعت بیشتر در جهت مخالف (مثلا چپگرد)
• “نقطه توقف دقیق میتواند بین سرووهای مختلف و با توجه به فرکانس حامل سیگنال PWM متفاوت باشد و بهتر است با تست و تنظیم PWM در پروژه تعیین شود.” مثلاً اگر نقطه توقف سروو 1500µs باشد:
• در 50Hz → Duty Cycle = 7.5٪
• در 100Hz → Duty Cycle = 15٪
• در 60Hz → Duty Cycle ≈ 9٪
در هر سه حالت عرض پالس HIGH برابر 1500µs است، اما درصد Duty Cycle برای توقف سروو موتور متفاوت است.
• برای مشاهده نمونه کدنویسی برای سروو موتور MG996R 360 Degree با آردوینو می توانید به فایل بخش دیتاشیت محصول و یا به لینک های زیر مراجعه نمایید :
“در صورت مشکل در باز شدن لینک ها از فیلترشکن و ترجیحا از مرورگر chrome و امکان ترجمه خودکار آن به انگلیسی استفاده نمایید.”
نکات مهم در استفاده
1. مقدار چرخش 360 درجه به معنی کنترل موقعیت نیست : این مهمترین نکته هنگام خرید است. MG996 360 درجه نمیتواند مانند یک سرووی استاندارد شفت را روی زاویه مشخصی مثل 90 یا 180 درجه نگه دارد. این مدل برای چرخش پیوسته طراحی شده است.
2. منبع تغذیه مناسب استفاده کنید : MG996 در هنگام حرکت تحت بار و مخصوصاً هنگام گیرکردن شفت میتواند جریان زیادی مصرف کند. بنابراین استفاده از منبع تغذیه ضعیف باعث ریست شدن میکروکنترلر، لرزش سروو یا افت عملکرد میشود. در صورت امکان از منبع تغذیه خارجی و درایور مناسب استفاده نمایید.
3. تغذیه سروو را از Arduino جدا کنید : تغذیه موتور را از یک منبع مناسب خارجی تأمین کنید و فقط سیگنال PWM را از میکروکنترلر بگیرید و بین میکرو و سروو از درایور مناسب بای جلوگیری از آسیب به میکروکنترلر استفاده نمایید. زمین منبع سروو و درایور و میکروکنترلر باید مشترک و به هم متصل باشد. برای تهیه درایور مناسب می توانید به لینک زیر مراجعه نمایید :
مشاهده و تهیه انواع درایو موتور
4. از گیرکردن شفت جلوگیری کنید : اگر شفت در حین کار قفل شود، موتور تلاش میکند همچنان حرکت کند و جریان زیادی میکشد ( مثلاحدود 2.5A در 6V). این شرایط میتواند باعث داغشدن موتور، افت ولتاژ و آسیب به گیربکس یا مدار داخلی و درایور شود.
5. بار مکانیکی را متناسب انتخاب کنید : گشتاور اعلامشده برای MG996R در منابع مختلف ممکن است متفاوت باشد؛ بنابراین بهتر است برای کار مداوم، سروو را در حداکثر گشتاور نامی آن بهطور دائم تحت فشار قرار ندهید.
6. به جهت نصب چرخدندهها توجه کنید ک در پروژههایی که سروو مستقیماً به چرخ یا مکانیزم متصل میشود، همراستایی محور و کاهش بار جانبی روی شفت اهمیت زیادی دارد. بار جانبی بیش از حد میتواند باعث افزایش استهلاک یاتاقان و گیربکس و در نهایت آسیب به سروو موتور شود.
7. سیگنال PWM را با سطح منطقی مناسب اعمال کنید : ورودی سیگنال سروو باید از یک منبع PWM مناسب دریافت شود. در صورت استفاده از میکروکنترلرهای 3.3V مانند ESP32، سازگاری سطح منطقی سیگنال را بررسی و از درایور مناسب بین سروو و میکروکنترلر استفاده کنید.
8. سروو را بدون تست اولیه زیر بار قرار ندهید : پیشنهاد میشود ابتدا سروو را بدون بار مکانیکی راهاندازی و نقطه توقف و جهت چرخش را بررسی کنید؛ سپس بار را بهتدریج اضافه کنید.
9. تفاوت نسخه 360 درجه و نسخه معمولی را در نظر بگیرید : اگر به کنترل دقیق زاویه نیاز دارید، باید از سرووموتور موقعیتمحور استفاده کنید. MG996 360 درجه برای سرعت و جهت چرخش پیوسته مناسب است، نه تعیین موقعیت مطلق شفت. برای مشاهده و تهیه مدل های دیگری از سروو موتور ها می توانید از لینک زیر استفاده نمایید :
مشاهده و تهیه انواع سروو موتور
مشخصات فنی:
مدل: MG996 / MG996R 360°
نوع موتور: سروموتور دیجیتال با چرخش پیوسته
نوع چرخش: 360 درجه پیوسته (Continuous Rotation)
کنترل موقعیت زاویهای: ندارد
نوع کنترل: PWM
قابلیت کنترل: کنترل سرعت و جهت چرخش
جهت چرخش: ساعتگرد و پادساعتگرد
ولتاژ کاری: 4.8 تا 7.2 ولت DC
ولتاژ پیشنهادی: 5 تا 6 ولت DC
گشتاور در 4.8V: حدود 9.4kg·cm در 4.8V DC
گشتاور در 6V: حدود 11kg·cm در 6V DC
سرعت در 4.8V: حدود 0.17 ثانیه / 60 درجه
سرعت در 6V: حدود 0.14 ثانیه / 60 درجه
جریان کاری معمول: حدود 500mA تا 1A در 6 ولت DC
جریان در حالت Stall: تا حدود 2.5A در 6 ولت DC
نوع چرخدنده (گیربکس): فلزی
نوع یاتاقان: دو بلبرینگ در نسخههای رایج
سیگنال کنترل: PWM Servo Signal
دوره سیگنال مرجع: حدود 20ms
فرکانس مرجع کنترل: حدود 50Hz
نقطه خنثی تقریبی (Neutral Point): حدود 1.5ms / 1500µs
عملکرد زیر نقطه خنثی: چرخش در یک جهت
عملکرد بالای نقطه خنثی: چرخش در جهت مخالف
کنترل سرعت: با فاصله عرض پالس از نقطه خنثی
بازه Dead Band Width: حدود 5µs
محدوده دمای کاری: 0 تا 55 درجه سانتیگراد
طول کابل: حدود 30 سانتیمتر
تعداد سیم: 3 سیمه
رنگ سیم تغذیه مثبت VCC: قرمز
رنگ سیم GND: قهوهای
رنگ سیم سیگنال: نارنجی
نوع کانکتور: کانکتور مادگی استاندارد 3 پین سروو
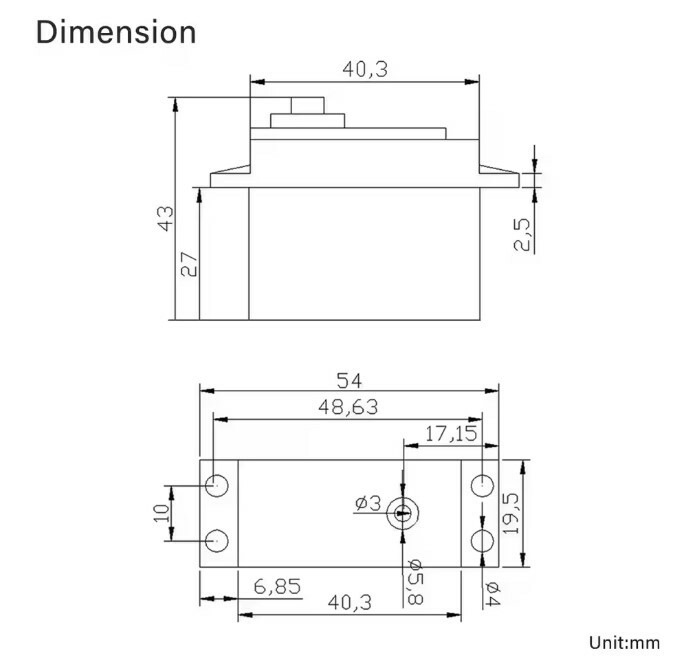
ابعاد تقریبی: 40.7 × 19.7 × 42.9 میلیمتر
سازگاری: Arduino، ESP32، STM32 و سایر میکروکنترلرها با درایور مناسب
سوالات متداول:
سروموتور MG996 360 درجه چه تفاوتی با MG996 معمولی دارد؟
نسخه 360 درجه از نوع چرخش پیوسته (Continuous Rotation) است و برای کنترل موقعیت زاویهای شفت طراحی نشده است. در این مدل، سیگنال PWM برای کنترل جهت و سرعت چرخش استفاده میشود؛ در حالی که سرووموتور MG996 معمولی برای حرکت و نگهداشتن شفت در یک زاویه مشخص به کار میرود. برای مشاهده مدل های دیگری از سروو موتور با زاویه های متفاوت میتوانید به لینک زیر مراجعه نمایید :
مشاهده و تهیه انواع سروو موتور
آیا میتوان شفت این سروو را روی زاویه 90 درجه قرار داد؟
خیر. این مدل از نوع Continuous Rotation است و امکان کنترل دقیق موقعیت شفت روی زاویههایی مانند 45، 90 یا 180 درجه را ندارد. اگر به کنترل موقعیت زاویهای نیاز دارید، باید از نسخه استاندارد MG996 یا سرووموتور موقعیتمحور استفاده کنید.
نقطه توقف سروموتور MG996 360 درجه چقدر است؟
نقطه توقف یا نقطه خنثی (Neutral Point) معمولاً نزدیک به 1500 میکروثانیه (1.5ms) است، اما مقدار دقیق میتواند بین نمونههای مختلف متفاوت باشد. برای بهترین عملکرد، ابتدا سروو را بدون بار آزمایش کرده و با تغییر تدریجی عرض پالس، نقطهای را که موتور کاملاً متوقف میشود پیدا کنید.
چگونه سرعت و جهت چرخش سروو را کنترل کنیم؟
مقدار پالس PWM نسبت به نقطه خنثی، جهت و سرعت چرخش را مشخص میکند. بهطور کلی، پالس کمتر از نقطه خنثی باعث چرخش در یک جهت و پالس بیشتر ازنقطه خنثی باعث چرخش در جهت مخالف میشود. هرچه مقدار پالس از نقطه خنثی فاصله بیشتری داشته باشد، سرعت چرخش معمولاً بیشتر خواهد بود.
آیا 1.5ms همان Duty Cycle است؟
خیر. 1.5ms عرض پالس (Pulse Width) است، نه Duty Cycle. برای مثال، اگر فرکانس سیگنال 50Hz باشد، دوره تناوب برابر 20ms است و عرض پالس 1.5ms معادل Duty Cycle حدود 7.5٪ خواهد بود.
Duty Cycle (%) = (دوره تناوب ÷ عرض پالس) × 100
آیا میتوان با Duty Cycle سروو را کنترل کرد؟
بله، اما باید فرکانس سیگنال PWM ثابت و مشخص باشد. از آنجا که سروو معمولاً بر اساس عرض پالس فرمان میگیرد، بهتر است در برنامهنویسی مقدار فرمان را بر حسب میکروثانیه تنظیم کنید. اگر فقط امکان تنظیم Duty Cycle وجود دارد، باید با توجه به فرکانس PWM، Duty Cycle معادل عرض پالس موردنظر را محاسبه کنید.
فرکانس PWM مناسب برای این سروو چقدر است؟
فرکانس مرجع رایج برای کنترل سرووهای استاندارد حدود 50 هرتز است که معادل دوره تناوب تقریبی 20 میلیثانیه خواهد بود. در این حالت معمولاً پالسهایی در محدوده حدود 1 تا 2 میلیثانیه برای کنترل سروو استفاده میشوند.
آیا برای کنترل MG996 360 درجه در Arduino به کتابخانه خاصی نیاز است؟
• بله، میتوانید از کتابخانه استاندارد Servo.h در Arduino استفاده کنید. برای تنظیم دقیقتر نقطه توقف و کنترل سرعت، استفاده از تابع writeMicroseconds() مناسبتر از تنظیم صرف زاویه است. می توانید کتابخانه سروو را از Library Manager برنامه آردوینو IDM دانلود و نصب کنید و یا از طریق لینک زیر اقدام کنید:
این کتابخانه امکان استفاده از attach()، write() و writeMicroseconds() را فراهم میکند. برای اطلاعات بیشتر از توابع این کتابخانه می توانید به لینک زیر مراجعه نمایید :
“در صورت مشکل در باز شدن لینک ها از فیلترشکن استفاده نمایید.”
آیا میتوان سروو را مستقیماً از پایه 5V آردوینو تغذیه کرد؟
خیر اکیدا توصیه نمیشود. MG996 میتواند هنگام شروع حرکت، تحت بار یا در شرایط گیرکردن جریان نسبتاً زیادی (حدود 2.5A در 6V DC) مصرف کند. بهتر است از یک منبع تغذیه 5 تا 6 ولت با جریاندهی مناسب(0.6-1A) استفاده کنید و زمین منبع تغذیه را با زمین Arduino مشترک نمایید. برای مشاهده و تهیه درایور مناسب می توانید به لینک زیر مراجعه نمایید :
مشاهده و تهیه انواع درایو موتور
اگر سروو در حالت توقف بهآرامی حرکت کند، چه کار کنیم؟
این حالت معمولاً به دلیل متفاوت بودن نقطه خنثی واقعی سروو با مقدار تنظیمشده رخ میدهد. مقدار پالس را بهآرامی، مثلاً با گامهای 1 تا 5 میکروثانیه تغییر دهید تا سروو کاملاً متوقف شود.
آیا این سروو برای Arduino و ESP32 مناسب است؟
بله. این سروو را میتوان با Arduino، ESP32، STM32 و سایر میکروکنترلرهای دارای قابلیت تولید سیگنال کنترل PWM مناسب و درایور مناسب راهاندازی کرد. هنگام استفاده از ESP32 یا سایر بردهای 3.3 ولتی، سطح منطقی سیگنال و روش تولید پالس مناسب را بررسی کنید.
گشتاور این سروو چقدر است؟
میزان گشتاور به نسخه، ولتاژ تغذیه و سازنده محصول بستگی دارد. برای نمونههای رایج MG996R، گشتاور حدود 9.4 کیلوگرم بر سانتیمتر در 4.8 ولت و 11 کیلوگرم بر سانتیمتر در 6 ولت اعلام میشود؛ این مقادیر معمولاً مربوط به گشتاور توقف هستند و نباید معادل گشتاور قابل استفاده بهصورت دائمی در نظر گرفته شوند.
آیا دندههای این سروو فلزی هستند؟
بله، این مدل با چرخدندههای فلزی عرضه میشود که برای انتقال گشتاور و تحمل بار مکانیکی نسبت به مدلهای دنده پلاستیکی مقاومت بیشتری دارند.
آیا سروو قابلیت چرخش نامحدود دارد؟
بله. این نسخه از نوع 360 درجه چرخش پیوسته است و شفت آن میتواند بهصورت مداوم در هر دو جهت بچرخد. بنابراین اصطلاح 360 درجه در اینجا به معنی چرخش نامحدود و مداوم (Continuous Rotation) است، نه کنترل دقیق زاویه بین صفر تا 360 درجه.






نقد و بررسیها
هنوز بررسیای ثبت نشده است.