جستجوی محصولاتجستجو در


ماژول راه انداز L298N جهت استفاده بر روی انواع ربات و دستگاه های صنعتی
• پروژههای اینترنت اشیا (IoT) همراه با ESP8266 و ESP32
• نمونهسازی سریع (Prototype) سیستمهای کنترل حرکت
• پروژههای مبتنی برمیکروکنترلر هایی مثل Arduino، STM32، AVR، PIC و Raspberry Pi
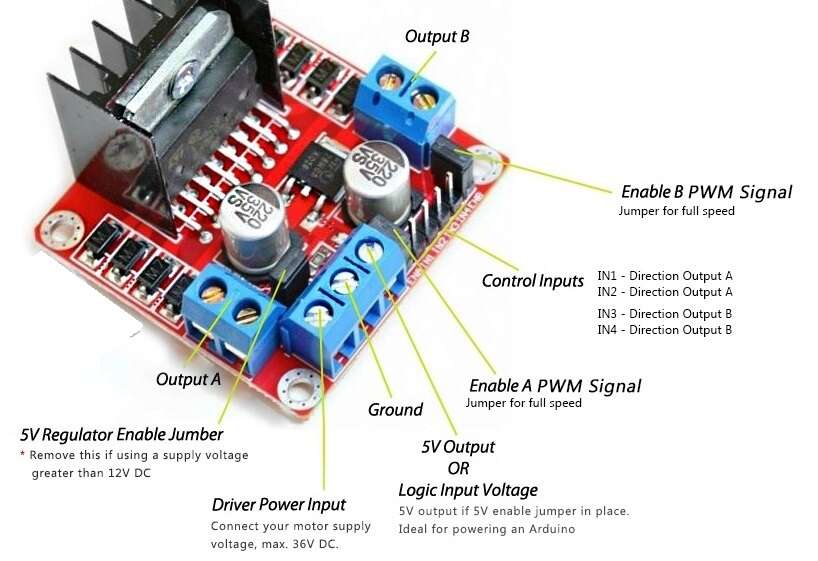
1. اتصال تغذیه
• پایه (VIN) را به منبع تغذیه موتور (معمولاً 5 تا 35 ولت DC) متصل کنید.
• "به این نکته دقت کنید که اگر تغذیه بالای 12 ولت DC باشد حتما جامپری که نزدیک به ترمینال تغذیه ورودی و ترمینال خروجی A است را جدا کنید تا رگولاتور 78M05 برد که برای تامین ولتاژ بخش منطقی درایور L298N است آسیب نبیند و برای تامین ولتاژ بخش منطقی ، تغذیه 5 ولت DC را از منبع خارجی دیگر به ترمینال آبی ولتاژ ورودی قسمت +5 ولت متصل کنید."
• از پایه +5 ولت DC می توان برای کنترل بخش منطقی درایور با سیگنال منطقی میکروکنترلر مثلا آردوینو استفاده کرد که برای این کار باید جامپر گفته شده در بالا را جدا کنید و این پایه را با آردوینو یا خروجی منطقی 5 ولت هر میکروکنترلر مشابه تغذیه کنید.
• پایه GND را به منفی منبع تغذیه وصل کنید.
• زمین (GND) برد کنترل و ماژول باید مشترک باشد.
• در اتصال قطبیت های مثبت و منفی تغذیه دقت کنید چرا که اتصال اشنباه به ماژول آسیب می زند.
2. اتصال موتور DC
• موتور اول را به خروجیهای OUT1 و OUT2 متصل کنید.
• موتور دوم را به خروجیهای OUT3 و OUT4 متصل کنید.
در صورت استفاده از استپر موتور دوقطبی، دو سیمپیچ موتور را به همین خروجیها متصل کنید.
3. اتصال به میکروکنترلر
پایههای کنترلی ماژول را به GPIOهای میکروکنترلر متصل کنید. برای این کار حتما جامپر های ENA, ENB را جدا کنید.
نمونه اتصال به Arduino Uno:
پایه L298N پایه Arduino
ENA D5 (PWM)
IN1 D8
IN2 D9
IN3 D10
IN4 D11
ENB D6 (PWM)
GND GND
4. کنترل سرعت
برای کنترل سرعت موتور، سیگنال PWM را به پایههای ENA و ENB اعمال کنید. مقدار Duty Cycle سیگنال PWM سرعت چرخش موتور را تعیین میکند.
5. کنترل جهت چرخش
جهت چرخش هر موتور با تغییر وضعیت پایههای IN1 و IN2 یا IN3 و IN4 مشخص میشود.
IN1 , IN2 برای موتور A
IN3, IN4 برای موتور B
IN1 (IN3) IN2 (IN4) وضعیت موتور
High Low ساعتگرد
Low High پادساعتگرد
Low Low توقف آزاد (Coast)
High High ترمز (Brake)
• برای تغذیه موتور از منبع تغذیه مناسب و با جریان کافی استفاده کنید؛ تغذیه موتور از خروجی 5 ولت آردوینو توصیه نمیشود.
• زمین (GND) منبع تغذیه و میکروکنترلر باید مشترک باشد، در غیر این صورت عملکرد ماژول ناپایدار خواهد بود وآسیب می بیند.
• هر کانال L298N حداکثر 2 آمپر جریان لحظهای را پشتیبانی میکند، اما برای استفاده مداوم بهتر است جریان هر کانال از 1 تا 1.5 آمپر بیشتر نباشد و از هیتسینک و تهویه مناسب استفاده شود.
• آیسی L298N یک درایور موتور بر پایه ترانزیستورهای BJT است و نسبت به درایورهای MOSFET جدید، افت ولتاژ خروجی بیشتری دارد.
• این ماژول برای موتور DC جاروبکدار و استپر موتور دوقطبی طراحی شده است. برای سروو موتور و موتور براشلس BLDC باید از درایور مخصوص استفاده شود.
• هنگام استفاده از موتورهای بزرگ یا جریانهای بالا، از خنکسازی مناسب استفاده کنید تا از داغ شدن بیش از حد ماژول جلوگیری شود.
• از اتصال کوتاه خروجیهای موتور یا تغییر جهت ناگهانی موتور تحت بار سنگین خودداری کنید، زیرا باعث افزایش جریان و داغ شدن آیسی میشود.
• سیمهای تغذیه و موتور را متناسب با جریان مصرفی انتخاب کنید تا افت ولتاژ و گرم شدن سیمها به حداقل برسد.
• قبل از اتصال یا جدا کردن موتور، تغذیه ماژول را قطع کنید تا از آسیب به آیسی و ایجاد جرقه جلوگیری شود.
| نام محصول | ماژول راهانداز موتور L298N |
|---|---|
| نوع درایور | درایور موتور دو کاناله مبتنی بر پل H (Dual H-Bridge) |
| آی سی اصلی | L298N ساخت STMicroelectronics |
| تعداد کانال خروجی | 2 کانال مستقل |
| نوع موتورها | موتور DC، استپر موتور دوقطبی (Bipolar Stepper) |
| ولتاژ تغذیه موتور (Power Supply) | حدود 5 تا 35 ولت DC |
| ولتاژ پیشنهادی کاری ماژول | 5 تا 24 ولت DC |
| حداکثر توان مصرفی | 25 وات |
| ولتاژ منطقی کنترل | 5 ولت TTL |
| توضیح ولتاژ منطقی | ورودیهای منطقی L298N قادر به تشخیص سطح HIGH در حدود 2.3 ولت هستند. |
| جریان مصرفی پایه های منطقی | 0 تا 36 میلیآمپر |
| جریان خروجی هر کانال | حداکثر 2 آمپر (لحظهای) |
| جریان کاری پیشنهادی | حدود 1 تا 1.5 آمپر برای کار مداوم |
| نوع کنترل سرعت | PWM از طریق پایههای Enable (ENA / ENB) |
| کنترل جهت چرخش | توسط پایههای IN1 تا IN4 |
| تعداد ورودی های کنترلی منطقی | 6 ورودی ENA، ENB، IN1، IN2، IN3، IN4 |
| خروجی موتور 1 | OUT1 و OUT2 |
| خروجی موتور 2 | OUT3 و OUT4 |
| قابلیت کنترل دو موتور DC | دارد |
| قابلیت کنترل یک استپر موتور | دارد (دو فاز) |
| رگولاتور 5 ولت داخلی | دارد (در اکثر نسخههای ماژول 78M05) |
| خروجی 5 ولت جانبی | دارد (با شرایط کاری مناسب) |
| جامپر فعال سازی 5V | دارد (5V-EN) |
| حفاظت در برابر جریان برگشتی موتور | دارد (دیودهای محافظ روی برد) |
| حفاظت حرارتی | داخلی در آیسی L298N |
| نشانگر LED | دارای LED تغذیه |
| هیت سینک خنک کننده | دارد |
| نوع اتصال تغذیه | ترمینال پیچی (Screw Terminal) |
| نوع اتصال موتور | ترمینال پیچی |
| فاصله پایه های جامپرها | 2.54 میلیمتر |
| سازگاری با بردها | Arduino، ESP8266، ESP32، STM32، AVR، PIC، Raspberry Pi |
| دمای کاری | 20- تا 135+ درجه سانتیگراد |
| ابعاد تقریبی برد | 43 × 43 × 27 میلیمتر |
| کاربرد اصلی | رباتیک، کنترل موتور، خودرو هوشمند، CNC سبک، پروژههای آموزشی |
ماژول L298N چیست و چه کاری انجام میدهد؟ ماژول L298N Motor Driver یک درایور موتور دو کاناله است که امکان کنترل سرعت و جهت چرخش موتورهای DC و همچنین راهاندازی استپر موتورهای دوقطبی را با استفاده از میکروکنترلرهایی مانند آردوینو فراهم میکند. ماژول L298N چند موتور را میتواند کنترل کند؟ این ماژول میتواند: • دو موتور DC مستقل را کنترل کند. • یا یک استپر موتور دوقطبی دو فاز را راهاندازی نماید. حداکثر ولتاژ کاری ماژول L298N چقدر است؟ آیسی اصلی L298N طبق دیتاشیت قابلیت تحمل ولتاژ بالاتر را دارد، اما در ماژولهای رایج بازار برای عملکرد مطمئن معمولاً استفاده در محدوده 5 تا 24 ولت DC توصیه میشود. حداکثر جریان خروجی ماژول L298N چقدر است؟ هر کانال خروجی آیسی L298N توانایی عبور جریان تا حدود 2 آمپر (بهصورت محدود و با شرایط خنککاری مناسب) را دارد. برای کارکرد طولانیمدت بهتر است جریان موتور کمتر از مقدار حداکثر مثلا 1 یا 1.5 آمپر باشد. آیا میتوان موتور DC را مستقیماً به آردوینو وصل کرد؟ خیر. پایههای آردوینو توان تأمین جریان مورد نیاز موتور را ندارند. ماژول L298N بین آردوینو و موتور قرار میگیرد و جریان موتور را تأمین و کنترل میکند. آیا ماژول L298N با Arduino سازگار است؟ بله، این ماژول بهطور کامل با انواع بردهای آردوینو مانند: • Arduino Uno • Arduino Nano • Arduino Mega سازگار است و با بردهای ESP8266، ESP32، STM32 و AVR نیز قابل استفاده میباشد. چگونه سرعت موتور را با L298N کنترل کنیم؟ کنترل سرعت با اعمال سیگنال PWM به پایههای ENA و ENB انجام میشود. با تغییر مقدار Duty Cycle، سرعت موتور تغییر میکند. چگونه جهت چرخش موتور را تغییر دهیم؟ جهت چرخش موتور با تغییر وضعیت پایههای ورودی کنترل میشود: • موتور A: پایههای IN1 و IN2 • موتور B: پایههای IN3 و IN4 با جابهجایی وضعیت منطقی این پایهها، جهت چرخش تغییر میکند. به بخش معرفی محصول مراجعه کنید. آیا ماژول L298N دارای رگولاتور 5 ولت داخلی است؟ بله، بیشتر نسخههای موجود در بازار دارای رگولاتور 5 ولت داخلی هستند. در صورت استفاده از ولتاژ تغذیه مناسب کمتر از 12 ولت DC، این خروجی میتواند برای تغذیه بخش منطقی یا تجهیزات کممصرف خارجی هم استفاده شود. جامپر 5V-EN روی ماژول چه کاربردی دارد؟ جامپر 5V-EN برای فعال یا غیرفعال کردن رگولاتور 5 ولت داخلی استفاده میشود. • در ولتاژهای پایینتر (معمولاً 7 تا 12 ولت) میتوان از رگولاتور داخلی استفاده کرد. • در ولتاژهای بالاتر، بهتر است جامپر برداشته شده و تغذیه 5 ولت بخش منطقی بهصورت جداگانه تأمین شود. چرا موتور با وجود اتصال تغذیه حرکت نمیکند؟ دلایل رایج: • پایههای ENA یا ENB فعال نیستند. • سیمکشی موتور اشتباه است. • زمین (GND) بین منبع تغذیه و کنترلر مشترک نیست. • سیگنالهای IN1 تا IN4 بهدرستی کنترل نمیشوند. • منبع تغذیه جریان کافی ندارد. آیا میتوان موتورهای پرقدرت را با L298N کنترل کرد؟ برای موتورهای کوچک و متوسط مناسب است، اما برای موتورهای پرقدرت با جریان بالا توصیه نمیشود. به دلیل افت ولتاژ داخلی و تولید حرارت، برای موتورهای جریان بالا بهتر است از درایورهای MOSFET جدیدتر استفاده شود. چرا ماژول L298N هنگام کار داغ میشود؟ آیسی L298N به دلیل ساختار داخلی BJT دارای افت ولتاژ خروجی است و بخشی از توان به گرما تبدیل میشود. استفاده از هیتسینک، تهویه مناسب و رعایت محدوده جریان باعث کاهش دما میشود. آیا میتوان با L298N موتور سروو یا موتور براشلس را کنترل کرد؟ خیر. این ماژول برای موتور DC جاروبکدار و استپر موتور دوقطبی طراحی شده است. برای سروو موتور و موتور براشلس BLDC باید از درایور مخصوص استفاده شود. آیا پایههای کنترل L298N را میتوان به ESP8266 و ESP32 متصل کرد؟ بله، اما باید به سطح ولتاژ منطقی توجه شود. ESP8266 و ESP32 خروجی 3.3 ولت دارند و در بسیاری از ماژولهای L298N این سطح منطقی قابل تشخیص است، ولی برای پروژههای حساس بهتر است سازگاری سطح ولتاژ بررسی شود. آیا L298N برای پروژههای رباتیک مناسب است؟ بله، این ماژول یکی از گزینههای محبوب برای ساخت: • ربات تعقیب خط • خودرو هوشمند • ربات کنترل از راه دور • بازوی رباتیک کوچک است و به دلیل سادگی استفاده، در پروژههای آموزشی بسیار کاربرد دارد.
هنوز دیدگاهی برای این محصول ثبت نشده است. اولین نفر باشید.