جستجوی محصولاتجستجو در
درایور حرفه ایی موتورهای پله ایی دو فاز و چهار فاز با شدت جریان خروجی 4 آمپر و لتاژ ورودی 9 تا 42 ولت DC
همچنین انتخاب میزان میکرواستپ باید متناسب با کاربرد انجام شود. میکرواستپ بالاتر میتواند حرکت را نرمتر کند، اما به همان نسبت تعداد پالسهای موردنیاز برای حرکت موتور افزایش پیدا میکند.
دستگاههای CNC و کنترل محورهای X، Y و Z
دستگاههای حکاکی و برش CNC
میزهای حرکتی و مکانیزمهای خطی
رباتیک و سیستمهای اتوماسیون
دستگاههای موقعیتدهی دقیق
سیستمهای کنترل حرکت
پروژههای Arduino و میکروکنترلری
پرینترهای سهبعدی و تجهیزات مشابه
ماشینآلات نیمهصنعتی و پروژههای DIY
کنترل استپر موتور در تجهیزات آزمایشگاهی و آموزشی
1. اتصال منبع تغذیه
منبع تغذیه DC را به ورودیهای VCC و GND درایور در محدوده مجاز DC9-42V و جریان حداقل 5A متصل کنید. قطب مثبت منبع تغذیه باید به ترمینال مثبت و قطب منفی به ترمینال منفی متصل شود و از اتصال معکوس ولتاژ ورودی تغذیه خودداری کنید. ولتاژ منبع تغذیه باید مطابق مشخصات نسخه مورد استفاده انتخاب شود.
2. اتصال استپر موتور
سیمهای سیمپیچهای موتور به ترمینال های خروجی موتور روی درایور(پایه های A+, A-, B+, B-) متصل میشوند. در موتورهای دو فاز معمولاً چهار سیم مربوط به دو سیمپیچ وجود دارد. ترتیب صحیح سیمها باید از دیتاشیت موتور یا با اندازهگیری سیمپیچها مشخص شود. اتصال اشتباه سیمپیچها میتواند باعث لرزش موتور، حرکت نامنظم یا عدم چرخش صحیح و حتی آسیب به درایور و موتور شود.
اتصال سیمپیچ موتور
پایهA+: اتصال به سر مثبت فاز A سیمپیچ موتور.
پایهA−: اتصال به سر منفی فاز A سیمپیچ موتور.
پایهB+: اتصال به سر مثبت فاز B سیمپیچ موتور.
پایهB−: اتصال به سر منفی فاز B سیمپیچ موتور.
علامتهای + و − در خروجیهای موتور، لزوماً مثبت و منفی DC ثابت نیستند؛ هر جفت، دو سر یک سیمپیچ استپر موتور است و درایور جریان آنها را بهصورت متناوب تغییر میدهد. نمونه هایی از استپر موتور های قابل استفاده با این ماژول عبارتند از :
NEMA08-01, NEMA08-02, NEMA08-03, NEMA08-05HS, NEMA11-02, NEMA14-02,
NEMA14-02, NEMA17-01, NEMA17-02, NEMA17-03, NEMA17-04, NEMA17-05GM,
NEMA17-06, NEMA17-07GM, NEMA17-08GM, NEMA23-02, NEMA23-03, NEMA23-05,
NEMA-FLAT01, NEMA-FLAT02
عبارت NEMA صرفاً استاندارد ابعاد مکانیکی موتور است و زاویه گام را مشخص نمیکند. مثلاً ممکن است:
استپر موتور NEMA17 با زاویه 1.8 درجه باشد.
استپر موتور NEMA17 دیگری با زاویه 0.9 درجه باشد.
استپر موتور NEMA23 نیز 1.8 یا 0.9 درجه باشد.
بنابراین حتما زاویه گام را با توجه به مشخصات فنی و از دیتاشیت رسمی استپر موتوری که استفاده می کنید، در نظر بگیرید.
3. اتصال کنترلر
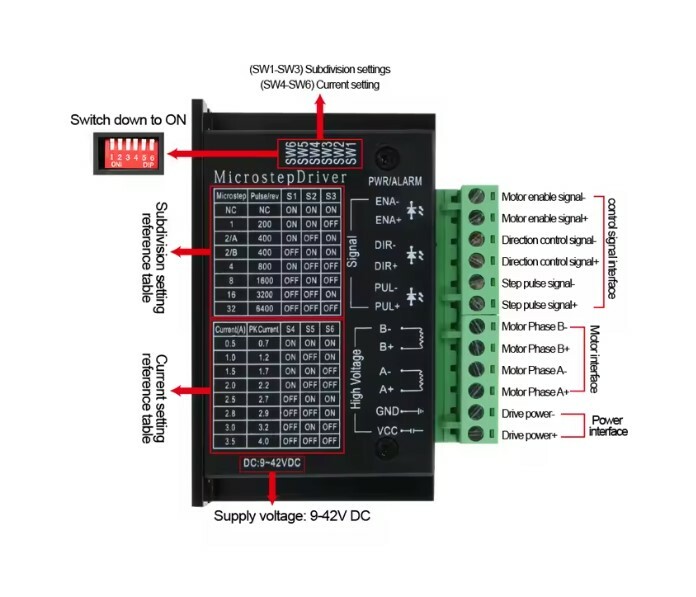
برای کنترل حرکت موتور، درایور از ترمینال های ورودی کنترلی زیر استفاده می کند:
ترمینال های PUL / PUL+ / PUL- برای پالس حرکت یا STEP PULSE SIGNAL
ترمینال های DIR / DIR+ / DIR- برای تعیین جهت یا DIRECTION CONTROL SIGNAL
ترمینال های ENA / ENA+ / ENA- برای فعال یا غیرفعال کردن درایور یا MOTOR ENABLE SIGNAL
کنترلر میتواند یک برد میکروکنترلری مثل آردوینو، کنترلر CNC یا سیستم دیگری باشد که توانایی تولید پالسهای کنترلی را دارد. هر پایه مورد استفاده در میکروکنترلر و یا مدار فرمان باید توانایی تامین جریان حدود 8-15mA در ولتاژ 5V DC را داشته باشد و برای اطمینان از باقی ماندن جریان پایه های کنترلی در محدوده مجاز 8-15mA، در ولتاژ های بالای 5VDC حتما باید در مسیر پایه های مثبت کنترلی مقاومت مناسب قرار داده شود. در صورت لزوم می توانید پایه های منفی کنترلی را به زمین مشترک متصل نمایید. برای جلوگیری از خطا در مسیر فرمان زمین مدار فرمان و یا میکروکنترلر با زمین پایه های کنترلی درایور باید یکی باشد.
پایهPUL+: ورودی مثبت سیگنال پالس.
پایهPUL−: ورودی منفی سیگنال پالس.
پایهDIR+: ورودی مثبت تعیین جهت چرخش موتور.
پایهDIR−: ورودی منفی تعیین جهت چرخش موتور.
پایهEN+: ورودی مثبت فعالسازی یا غیرفعالسازی موتور
پایهEN−: ورودی منفی فعالسازی یا غیرفعالسازی موتور.
در اغلب درایورهای استپر، ورودیهای PUL، DIR و EN بهصورت اپتوکوپلری یا تفاضلی هستند؛ به همین دلیل برای هر فرمان یک پایه مثبت و یک پایه منفی وجود دارد.
4. تنظیم جریان موتور
طبق مستندات درایور میکرواستپ TB6600 4A حداکثر جریان نامی خروجی این ماژول 4A و حداکثر توان نامی اعلام شده 160W می باشد. قبل از شروع کار، جریان خروجی درایور را متناسب با جریان نامی استپر موتور تنظیم کنید. جریان بیش از نیاز موتور میتواند باعث افزایش دما و فشار حرارتی شود. جریان کمتر نیز ممکن است باعث کاهش گشتاور موتور و از دست رفتن موقعیت در بارهای سنگین شود. تنظیم جریان در نسخههای رایج TB6600 توسط دیپسوئیچهای روی درایور (دیپ سوئیچ های SW4,SW5,SW6) انجام میشود. مقدار دقیق هر وضعیت باید طبق جدول درجشده روی همان مدل تنظیم شود.
5. انتخاب میکرواستپ یا Microstepping یا Subdivision تنظیم
دیپسوئیچهای روی درایور (دیپ سوئیچ های SW1,SW2,SW3) معمولاً برای انتخاب Microstep نیز استفاده میشوند.
بهعنوان مثال، با انتخاب میکرواستپ بالاتر، برای چرخاندن موتور به اندازه یک دور کامل به پالسهای بیشتری از کنترلر نیاز خواهد بود. بنابراین هنگام تنظیم نرمافزار CNC یا میکروکنترلر باید نسبت بین تعداد گام موتور، میکرواستپ و مکانیزم انتقال حرکت محاسبه شود. مقدار دقیق هر وضعیت باید طبق جدول درجشده روی همان مدل تنظیم شود.
"نکته خیلی مهم : تنظیمات دیپ سوئیچ را در حالیکه تغذیه متصل نیست انجام دهید."
درایور میتواند هر زاویه گام اصلی موتور را به بخشهای کوچکتر تقسیم کند. برای محاسبه میزان زاویه گام نهایی چرخش موتور به ازای تنظیمات دیپ سوئیچ های SW1,SW2,SW3 میتوانید از فرمول زیر استفاده نمایید :
"زاویه گام نهایی موتور برابر است با تقسیم زاویه گام اصلی موتور(بر اساس دیتاشیت موتور) بر تعداد میکرواستپ تنظیم شده (بر اساس وضعیت دیپ سوئیچ های SW1,SW2,SW3)"
مثلا برای استپر موتور با زاویه گام اصلی 1.8 درجه در صورتیکه میکرواستپ یا Microstepping یا Subdivision تنظیم شده 4 عدد باشد، زاویه گام نهایی استپر موتور برابر است با تقسیم 1.8 درجه بر تعداد 4 که نهایتا 0.45 درجه می باشد. که در این صورت برای یک دور کامل تعداد پالس لازم برابر است با تقسیم 360 درجه (مقدار یک دور کامل) بر زاویه گام نهایی استپر موتور بعد از تنظیمات؛ که در نهایت به تعداد 800 پالس (PUL) نیاز خواهیم داشت یعنی با شرایط و تنظیمات فوق به ازای اعمال 800 عدد پالس به پایه PUL+ استپر موتور یک دور کامل می زند.
میکروکنترلر میتواند از واحد PWM یا Timer خود برای تولید سیگنال استفاده کند، اما سیگنال ارسالی به TB6600 از نظر کاربرد STEP Pulse Train است و سرعت تحریک پایه PUL+ مهم است و نه DUTY CYCLE. بنابراین فرکانس سیگنال PUL (یا تعداد بار تحریک در واحد زمان پایه PUL+) باید بر اساس سرعت موردنیاز موتور، زاویه گام موتور و تنظیم میکرواستپ انتخاب شود؛ فرکانس ثابت و واحدی برای همه کاربردها وجود ندارد.
رابطهی سرعت یا دور موتور (RPM) برای استپر موتور با فرکانس پالس، به تعداد پالس های لازم برای یک دور کامل موتور و میکرواستپ بستگی دارد. رابطه اصلی به صورت زیر است؛ اگر:
f= فرکانس پالس ورودی بر حسب Hz
N= تعداد پالس لازم برای یک دور کامل موتور
آنگاه:
RPM=60×f/N
یا برعکس:
f=(RPM×N)/60
مثلا در ادامه مثال فوق N برابر با 800 عدد پالس بای یک دور کامل بود و اگر فرکانس پالس اعمال شده به پایه PUL+ مقدار f باشد داریم که RPM=0.075f بنابراین اگر فرکانس پالس اعمال شده به پایه PUL+ برابر 1000Hz باشد RPM=75 دور بر دقیقه خواهد بود.
نکته خیلی مهم : جدول روی درایور برای استپر موتور با زاویه گام اصلی 1.8 درجه محاسبه شده است. برای سایر استپر موتور ها با زاویه گام اصلی متفاوت براساس دیتاشیت همان استپر موتور باید جداگانه محاسبه گردد.
6. برای مشاهده نمونه کدنویسی و راه اندازی برای درایور میکرواستپ TB6600 4A قابدار می توانید به لینک های زیر مراجعه نمایید :
"در صورت مشکل در باز شدن لینک ها از فیلترشکن استفاده نمایید"
1. سیمکشی را در حالت خاموش و بر اساس جدول روی برد انجام دهید :
قبل از اتصال یا جداکردن موتور، منبع تغذیه را کاملاً قطع کنید. تغییر سیمکشی موتور در حالت روشن میتواند به درایور آسیب برساند. ترمینالبندی و جدول دقیق تنظیم جریان و میکرواستپ ممکن است در نسخههای مختلف درایورهای TB6600 متفاوت باشد. برای سیمکشی نهایی، نوشتههای روی بدنه و جدول DIP-Switch همان درایور را ملاک قرار دهید.
2. جریان را بدون دلیل روی حداکثر قرار ندهید :
عدد 4A به معنی این نیست که همیشه باید درایور را روی 4 آمپر تنظیم کرد. جریان باید بر اساس مشخصات واقعی موتور و جدول تنظیمات همان نسخه انتخاب شود.
3. خنککاری را جدی بگیرید :
درایور استپر در هنگام کار میتواند گرما تولید کند. در بارهای سنگین یا جریانهای بالاتر، تهویه مناسب و دفع حرارت اهمیت بیشتری پیدا میکند.
4. به سیمپیچهای موتور دقت کنید :
ابتدا دو جفت سیم مربوط به سیمپیچهای موتور را شناسایی کنید. جابهجایی سیمهای مربوط به یک سیمپیچ میتواند جهت میدان آن سیمپیچ را معکوس کند، اما اتصال اشتباه بین دو سیمپیچ ممکن است باعث عملکرد نادرست موتور شود.
5. برای تهیه و مشاهده سایر مدل های درایور استپر موتور ها میتوانید ازطریق لینک زیر اقدام نمایید :
6. منبع تغذیه مناسب انتخاب کنید :
منبع تغذیه باید از نظر ولتاژ و جریان قابل تأمین با درایور و موتور سازگار و در محدوده مجاز DC9-42V و جریان حداقل 5A باشد. استفاده از منبع نامناسب میتواند باعث افت عملکرد یا افزایش حرارت شود.
7. میکرواستپ بیشتر همیشه بهتر نیست :
میکرواستپ بالاتر معمولاً حرکت نرمتری ایجاد میکند، اما تعداد پالس موردنیاز را افزایش میدهد و لزوماً به معنی افزایش دقت واقعی مکانیزم نیست. انتخاب میکرواستپ باید با توجه به کاربرد انجام شود.
8. برای بارهای سنگین حاشیه اطمینان در نظر بگیرید :
اگر موتور تحت بار مکانیکی زیاد کار میکند، فقط به جریان نامی موتور توجه نکنید. سرعت، شتاب، گشتاور موردنیاز، ولتاژ تغذیه و تنظیمات میکرواستپ نیز روی عملکرد سیستم تأثیر دارند.
9. قاب پلاستیکی جایگزین تهویه نیست :
قاب محافظ از قطعات درایور محافظت میکند، اما در استفاده طولانیمدت و بار سنگین باید شرایط دفع حرارت همچنان مناسب باشد. در این شرایط حتما خنک کاری و تهویه مناسب فراهم گردد.
10. قبل از راهاندازی نهایی تست کنید :
پس از اتصال موتور و تنظیمات اولیه، ابتدا سیستم را با سرعت و بار پایین آزمایش کنید. سپس جریان، دمای درایور، جهت چرخش و عملکرد موتور را بررسی کرده و تنظیمات را بهتدریج به مقدار موردنیاز برسانید.
| نام محصول | درایور میکرواستپ استپر موتور TB6600 |
|---|---|
| مدل | TB6600 – 4A |
| نوع درایور | درایور استپر موتور دو فاز |
| نوع موتور قابل پشتیبانی | استپر موتور هیبریدی دو فاز چهار سیمه |
| ولتاژ تغذیه | 9 تا 42 ولت DC |
| جریان نامی خروجی قابل تنظیم | حدود 0.5 تا 4 آمپر |
| حداکثر توان اعلامی | حدود 160 وات |
| تنظیمات اصلی | 6 عدد DIP Switch |
| تعداد مراحل تنظیم جریان | 8 سطح قابل انتخاب |
| تنظیم جریان | از طریق DIP Switchهای SW4، SW5 و SW6 |
| تنظیمات میکرواستپ | از طریق DIP Switchهای SW1، SW2 و SW3 |
| حالت های میکرواستپ | Full، 1/2، 1/4، 1/8، 1/16 و 1/32 |
| حداکثر رزولوشن میکرواستپ | 1/32 Step |
| تعداد تنظیمات میکرواستپ | 7 حالت در نسخه رایج |
| نوع کنترل حرکت | Pulse / Direction |
| ورودی فعال سازی | Enable |
| ترمینال کنترل پالس | PUL+ / PUL-، با ورودی اپتوکوپلی یا تفاضلی |
| ترمینال کنترل جهت | DIR+ / DIR-، با ورودی اپتوکوپلی یا تفاضلی |
| ترمینال فعال سازی | ENA+ / ENA-، با ورودی اپتوکوپلی یا تفاضلی |
| ولتاژ ورودی کنترل | 3.3 تا 24 ولت DC |
| نوع ایزولاسیون ورودی | اپتوکوپلر پرسرعت |
| خروجی اتصال موتور | A+، A-، B+ و B- |
| نوع تغذیه | تک منبع DC |
| حفاظت حرارتی | دارد |
| حفاظت اضافه جریان | دارد |
| حفاظت در برابر ولتاژ پایین | دارد |
| محدوده دمای کاری رایج | حدود 10- تا 45+ درجه سانتیگراد |
| نمونه موتورهای سازگار | NEMA08-01، NEMA08-02، NEMA08-03، NEMA08-05HS، NEMA11-02، NEMA14-02، NEMA17-01، NEMA17-02، NEMA17-03، NEMA17-04، NEMA17-05GM، NEMA17-06، NEMA17-07GM، NEMA17-08GM، NEMA23-02، NEMA23-03، NEMA23-05، NEMA-FLAT01 و NEMA-FLAT02 |
| نوع بدنه | قاب پلاستیکی نیمهبسته |
| نوع نصب | ترمینال پیچی؛ نصب روی پنل یا بدنه دستگاه |
| کاربرد اصلی | کنترل دقیق استپر موتور |
| کاربردها | دستگاههای CNC، رباتیک، اتوماسیون صنعتی، پرینتر سهبعدی و سیستمهای حرکتی |
درایور TB6600 برای چه موتوری استفاده میشود؟
این درایور برای کنترل استپر موتور یا موتور پلهای دو فاز طراحی شده و در سیستمهای حرکتی مانند CNC، رباتیک و اتوماسیون کاربرد دارد.
جریان خروجی TB6600 چقدر است؟
این نسخه با عنوان جریان نامی 4A عرضه میشود و جریان خروجی آن از طریق تنظیمات DIP Switch به شماره های SW4,SW5,SW6 قابل تنظیم است. مقدار جریان باید متناسب با جریان نامی استپر موتور و مطابق با مشخصات فنی خود موتور انتخاب شود. برای تهیه و مشاهده سایر مدل های درایور استپر موتور ها میتوانید ازطریق لینک زیر اقدام نمایید :
مشاهده و خرید انواع درایور استپر موتور
آیا اعداد جدول روی درایور استپر موتور برای همه استپر موتور ها یکسان است؟
خیر. جدول روی درایور برای استپر موتور با زاویه گام اصلی 1.8 درجه محاسبه شده است. برای سایر استپر موتور ها با زاویه گام اصلی متفاوت براساس دیتاشیت همان استپر موتور باید جداگانه محاسبه گردد. برای اطلاعات بیشتر به متن بخش معرفی محصول مراجعه نمایید.
آیا میتوان جریان خروجی را تنظیم کرد؟
بله. درایور دارای DIP Switch برای انتخاب سطح جریان خروجی است. برای جلوگیری از افزایش حرارت، جریان را متناسب با مشخصات موتور تنظیم کنید. برای تنظیم دیپ سوئیچ های روی ماژول از جدول چاپ شده روی بدنه استفاده نمایید. برای تنظیم دیپ سوئیچ ها حتما منبع تغذیه را قطع نمایید.
میکرواستپ در TB6600 چیست؟
میکرواستپ روشی برای تقسیم هر گام موتور پلهای به بخشهای کوچکتر است. استفاده از میکرواستپ میتواند حرکت موتور را نرمتر و لرزش آن را کمتر کند.
درایور TB6600 از چه حالتهای میکرواستپی پشتیبانی میکند؟
حالتهای میکرواستپ به نسخه درایور بستگی دارد و از طریق دیپ سوئیچ های SW1,SW2,SW3 قابل تنظیم است. در بسیاری از مدلهای رایج قابدار، حالتهایی مانند Full Step، 1/2، 1/4، 1/8، 1/16 و 1/32 وجود دارد. جدول DIP Switch روی همان نسخه باید ملاک تنظیم باشد. برای تنظیم دیپ سوئیچ ها حتما منبع تغذیه را قطع نمایید.
آیا TB6600 برای دستگاه CNC مناسب است؟
بله. TB6600 یکی از درایورهای رایج برای کنترل استپر موتور در پروژههای CNC، حکاکی، برش و مکانیزمهای حرکتی است.
آیا میتوان TB6600 را به Arduino متصل کرد؟
بله. درایور از سیگنالهای کنترلی PUL، DIR و ENA استفاده میکند و میتوان آن را با بردهایی که توانایی تولید پالس دارند راهاندازی کرد. برای مشاهده نمونه کدنویسی و راه اندازی برای درایور میکرواستپ TB6600 4A قابدار می توانید به لینک های زیر مراجعه نمایید :
آموزش تست درایور استپر موتور TB6600 با آردوینو
آموزش راهاندازی درایور استپر موتور TB6600 و بررسی مشخصات فنی آن
آموزش کامل راهاندازی و سیمکشی درایور استپر موتور TB6600
پایه های PUL در TB6600 چه کاربردی دارد؟
پایه PUL برای دریافت پالسهای حرکتی استفاده میشود. تعداد پالسهای ارسالشده توسط کنترلر، میزان حرکت موتور را تعیین میکند.
پایه DIR چه کاری انجام میدهد؟
پایه DIR جهت چرخش استپر موتور را تعیین میکند. با تغییر وضعیت این ورودی، جهت حرکت موتور تغییر میکند.
پایه ENA چیست؟
ورودی ENA یا Enable برای فعال و غیرفعال کردن بخش خروجی درایور استفاده میشود. نحوه استفاده از آن به مدار کنترل و نسخه درایور بستگی دارد.
آیا میتوان موتور را هنگام روشن بودن TB6600 متصل یا جدا کرد؟
خیر. برای جلوگیری از آسیب به درایور، اتصال یا جداکردن سیمهای موتور باید در حالت خاموش بودن منبع تغذیه انجام شود.
آیا TB6600 به هیتسینک نیاز دارد؟
در استفاده با جریان بالا یا بار سنگین، دفع حرارت اهمیت زیادی دارد. اگر دمای درایور افزایش پیدا میکند، باید تهویه مناسب و شرایط خنککاری کافی فراهم شود.
آیا عدد 4 آمپر به این معنی است که همیشه باید درایور روی 4A تنظیم شود؟
خیر. عدد 4A ظرفیت جریان نامی اعلامشده برای این نسخه است و جریان تنظیمی باید مطابق مشخصات استپر موتور انتخاب شود. تنظیم جریان بیش از نیاز میتواند باعث افزایش حرارت موتور و درایور شود.
چه منبع تغذیهای برای TB6600 مناسب است؟
منبع تغذیه باید از نظر ولتاژ و توان با مشخصات همان نسخه TB6600 و موتور سازگار باشد. انتخاب منبع تغذیه به نوع موتور، جریان موردنیاز، سرعت و شرایط بار نیز بستگی دارد. منبع تغذیه باید از نظر ولتاژ و جریان قابل تأمین با درایور و موتور سازگار و در محدوده مجاز DC9-42V و جریان حداقل 5A باشد. استفاده از منبع نامناسب میتواند باعث افت عملکرد یا افزایش حرارت شود.
آیا میتوان برای استپر موتور NEMA17 از TB6600 استفاده کرد؟
بله. ماژولهای TB6600 برای استفاده با بسیاری از موتورهای استپر NEMA17 طراحی شدهاند. با این حال، تنظیم جریان درایور باید بر اساس جریان نامی موتور انجام شود و صرفاً NEMA17 بودن موتور برای تعیین جریان کافی نیست.
آیا TB6600 برای NEMA23 مناسب است؟
بله. TB6600 با بسیاری از موتورهای استپر NEMA23 سازگار است و در مشخصات برخی نسخههای این درایور، NEMA23 بهصورت مستقیم بهعنوان موتور سازگار ذکر شده است. انتخاب تنظیم جریان باید مطابق جریان نامی موتور و نیاز گشتاوری سیستم انجام شود.
آیا TB6600 از موتور چهار سیمه پشتیبانی میکند؟
بله. استپر موتورهای دو فاز چهار سیمه دارای دو سیمپیچ هستند که به ترمینالهای A+، A-، B+ و B- متصل میشوند.
اگر موتور بهدرستی نچرخد چه چیزی را بررسی کنیم؟
ابتدا سیمپیچهای موتور، سیم کشی و قطببندی A و B، منبع تغذیه، تنظیم جریان و تنظیمات میکرواستپ را بررسی کنید. همچنین مطمئن شوید کنترلر پالس و سیگنال جهت را به شکل صحیح ارسال میکند.
آیا میکرواستپ بیشتر باعث افزایش دقت واقعی موتور میشود؟
لزوماً نه. میکرواستپ بیشتر معمولاً باعث حرکت نرمتر و کاهش لرزش میشود، اما دقت واقعی سیستم به عواملی مانند دقت موتور، لقی مکانیکی، بار، شتاب و مکانیزم انتقال حرکت نیز بستگی دارد.
آیا قاب پلاستیکی درایور مزیتی دارد؟
قاب پلاستیکی از بخشهای داخلی درایور محافظت میکند و نصب آن را در دستگاه یا تابلو آسانتر میکند. با این حال، قاب نباید مانع دفع حرارت مناسب در هنگام کار با جریان بالا شود. در این شرایط حتما خنک کاری و تهویه مناسب فراهم گردد.
آیا این درایور حفاظت داخلی دارد؟
بله. این ماژول دارای حفاظت حرارتی، حفاظت اضافهجریان و حفاظت در برابر ولتاژ پایین می باشد.
آیا تراشه داخلی همه ماژولهای TB6600 یکسان است؟
خیر. ماژولهایی که در بازار با نام TB6600 عرضه میشوند الزاماً از یک طراحی داخلی یا یک تراشه یکسان استفاده نمیکنند. بنابراین اگر مشخصبودن تراشه برای پروژه اهمیت دارد، باید نوشته روی IC و PCB همان نمونه بررسی شود.
مازول درایور میکرو استپ TB6600 برای چه پروژههایی مناسب است؟
این درایور برای پروژههای CNC، رباتیک، اتوماسیون، دستگاههای حکاکی، مکانیزمهای خطی، سیستمهای موقعیتدهی و پروژههای DIY مناسب است.
مهمترین نکته قبل از خرید TB6600 چیست؟
مهمترین موارد، جریان موردنیاز موتور، ولتاژ تغذیه، نوع موتور، تعداد و حالتهای میکرواستپ و نوع سیگنال کنترلر هستند. همچنین بهتر است مشخصات واقعی نسخه درایور با اطلاعات درجشده روی بدنه یا دیتاشیت همان مدل تطبیق داده شود.
هنوز دیدگاهی برای این محصول ثبت نشده است. اولین نفر باشید.