جستجوی محصولاتجستجو در
درایور موتور براشلس برای راه اندازی موتورهای براشلس تا جریان 30 آمپر
اسپید کنترلر مدل ESC30A ویژه موتورهای براشلس یک کنترلکننده سرعت الکترونیکی کاربردی و قابل اعتماد برای مدیریت عملکرد موتورهای براشلس است. این محصول با توانایی تحمل جریان 30 آمپر، گزینهای مناسب برای انواع پروژههای، سیستمهای پروازی، کوادکوپترها، قایقهای کنترلی و سایر کاربردهایی است که به کنترل دقیق سرعت موتور نیاز دارند. طراحی این اسپید کنترلر بهگونهای است که بتواند عملکردی روان، پایدار و مطمئن را در شرایط کاری مختلف ارائه دهد و در عین حال نصب و استفاده از آن نیز ساده باشد.
ESC30A با پشتیبانی از جریان پیوسته 30 آمپر و جریان لحظهای بالاتر، در زمانهایی که موتور تحت فشار بیشتری قرار میگیرد نیز عملکرد مناسبی دارد. همین ویژگی باعث شده این محصول در میان علاقهمندان به پروژههای RC، مدلهای پروازی و سیستمهای الکترومکانیکی، جایگاه ویژهای داشته باشد.
اسپید کنترلر ESC30A با قابلیت پشتیبانی از ولتاژ کاری مناسب و خروجی BEC، امکان استفاده راحتتر در مدارهای کنترلی را فراهم میکند. این ویژگی به کاربر کمک میکند تا بدون نیاز به تجهیزات جانبی پیچیده، موتور براشلس را راهاندازی و مدیریت کند. همچنین وجود دامنه کنترلی مناسب، پاسخدهی سریع و طراحی جمعوجور، این محصول را به گزینهای کارآمد برای پروژههایی تبدیل کرده است که هم به دقت و هم به صرفهجویی در فضا نیاز دارند.
• ساخت هواپیماهای مدل،
• ساخت کوادکوپترها،
• ساخت هلیکوپترهای کنترل از راه دور
• ساخت قایقهای کنترل از راه دور
• ساخت هاورکرافتها
• کاربردهای آموزشی و آزمایشگاهی
• پروژه های DIY
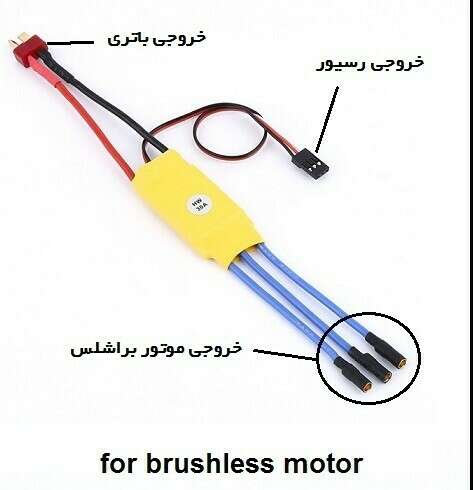
برای راهاندازی اسپید کنترلر ESC30A، ابتدا باید موتور براشلس، باتری یا منبع تغذیه مناسب و منبع فرمان مثل گیرنده رادیویی یا تستر سرو را آماده کنید. این مدل برای موتورهای براشلس طراحی شده و از باتریهای لیتیومی و پکهای سازگار پشتیبانی میکند.
آمادهسازی قطعات
• اسپید کنترلر ESC30A.
• موتور براشلس.
• باتری مناسب با ولتاژ سازگار.
• گیرنده رادیویی یا تستر سرو.
• سیم و کانکتورهای لازم.
اتصال موتور به ESC
سه سیم ضخیم خروجی آبی رنگ اسپید کنترلر را به سه سیم موتور براشلس وصل کنید. اگر پس از تست، جهت چرخش موتور درست نبود، جای دو سیم از سه سیم موتور را با هم عوض کنید تا جهت حرکت اصلاح شود.
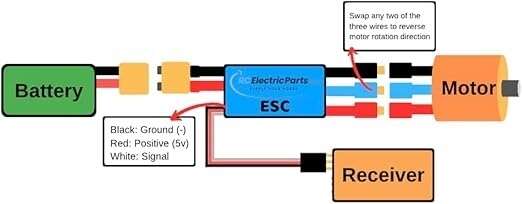
باتری یا منبع تغذیه را به ورودی اسپید کنترلر دو سیم ضخیم قرمز(مثبت) و مشکی(منفی) وصل کنید و دقت کنید ولتاژ باتری در محدوده کاری ESC30A باشد. این مدل برای باتریهای لیتیومی و پکهای مشابه طراحی شده است.
در اتصال قطبیت ها حتما دقت کنید چرا که اشتباه باعث آسیب به ماژول می شود. در این مدل از ماژول سیم تغذیه آزاد و بدون سوکت T می باشد.
BEC مخفف Battery Eliminator Circuit است؛ یعنی مدار حذف باتری جداگانه. در اسپید کنترلر، خروجی BEC معمولاً یک ولتاژ 5 ولت و نهایتا 2 آمپر برای تغذیه رسیور یا مدار کنترل فراهم میکند، تا نیازی به باتری مجزا برای آن بخش نباشد.
اتصال فرمان
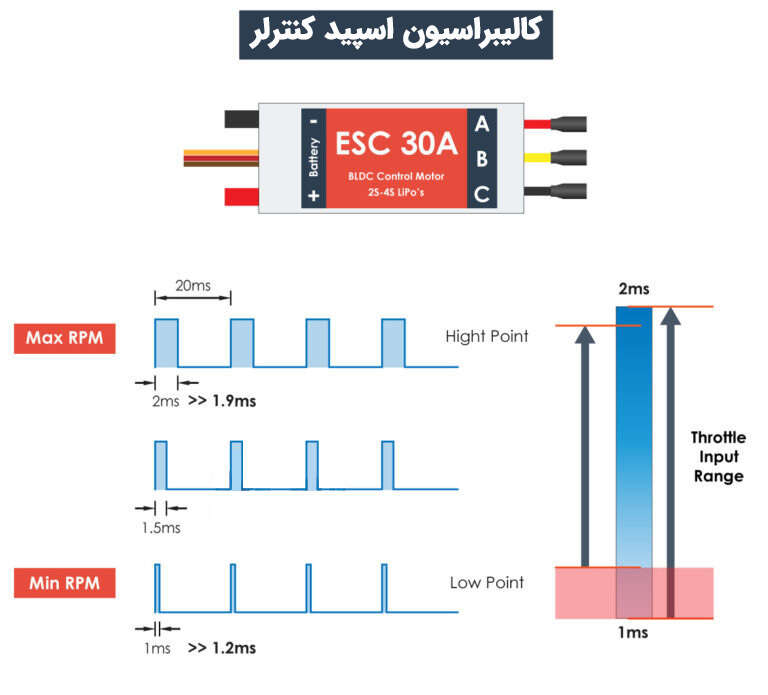
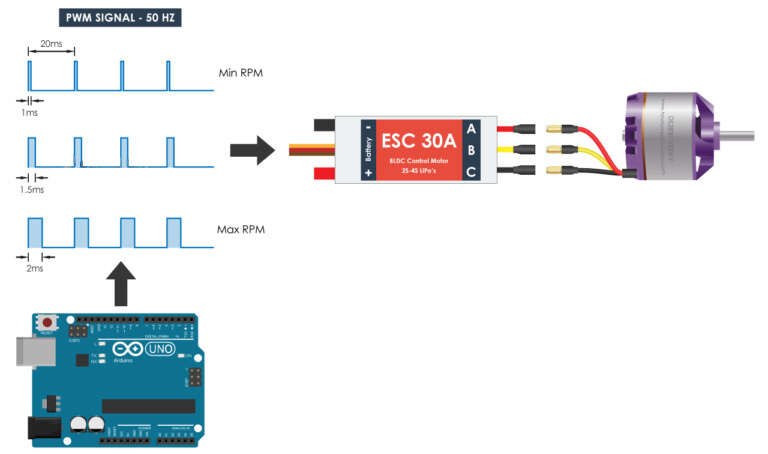
سیم نازک سه تایی سیگنال ESC را به خروجی گاز گیرنده(در ساخت ریز پرنده ها) یا تستر سروو موتور و یا هر ماژول تولید و کنترل PWM وصل کنید. در بسیاری از پروژهها، ESC با سیگنال PWM فرمان میگیرد و سرعت موتور را بر اساس این سیگنال تنظیم میکند.
• سیم قرمز : تغذیه مثبت گیرنده و یا تستر سروو
• سیم مشکی : تغذیه منفی گیرنده و یا تستر سروو
• سیم زرد یا سفید : سیگنال کنترلی
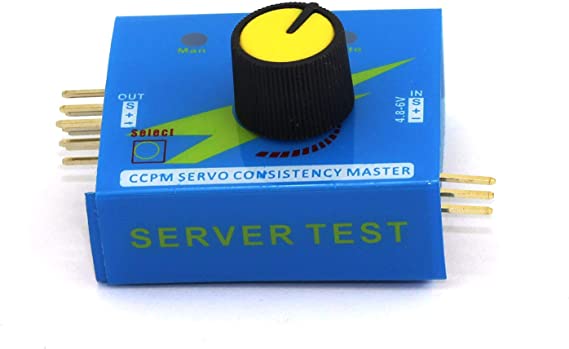
تستر سروو موتور را می توانید از لینک زیر تهیه کنید:
روشن کردن سیستم
ابتدا فرستنده(در ساخت ریز پرنده ها) یا تستر سروو را طبق توضیحات بالا متصل کنید، سپس باتری یا تغذیه را به ESC وصل کنید. پس از روشن شدن، ESC معمولاً یک مرحله اولیه برای آمادهسازی انجام میدهد و سپس آماده کار میشود.
تست حرکت موتور
آهسته DUTY CYCLE را افزایش دهید تا موتور بهنرمی شروع به چرخش کند. اگر موتور درست عمل نکرد، اتصالات، جهت سیمها و سیگنال ورودی را دوباره بررسی کنید.
• پیش از روشن کردن، مطمئن شوید پروانه یا بار مکانیکی در مسیر ایمن قرار دارد.
• حتما از شرایط خنک کاری و تهویه مناسب و پر قدرت استفاده کنید تا دمای ماژول را متعادل سازد واز آسیب به آن جلوگیری کند.
• ولتاژ ورودی را از محدوده مجاز 6V-16V DC خارج نکنید.
• این ماژول بای جریان مصرفی حداکثر 30A طراحی شده است و به صورت لحظه ای و خیلی کوتاه حداکثر 35-40A خروجی می دهد. از اتصال به بار مصرفی بیش از حد مجاز خودداری کنید.
• در صورت استفاده از باتری برای راه اندازی مطمئن شوید که باتری ها دارای برد محافظ شارژ و دشارژ مناسب با توان مصرفی باشند.
• اگر از خروجی BEC استفاده میکنید، جریان مصرفی تجهیزات جانبی مثل میکروکنترلر و یا مدار کنترل موتور را در نظر بگیرید.
• برای اولین تست، موتور را بدون بار سنگین راهاندازی کنید.
• در صورت نیاز به تغییر جهت چرخش، فقط دو سیم از سه سیم موتور را جابهجا کنید.
| نام محصول | اسپید کنترلر مدل ESC30A |
|---|---|
| نوع دستگاه | کنترلکننده سرعت الکترونیکی موتور براشلس |
| جریان پیوسته | حداکثر30 آمپر |
| جریان لحظه ای | حداکثر40 آمپر تا 10 ثانیه |
| ولتاژ ورودی | حدود 6 تا 16ولت DC |
| نوع موتور قابل پشتیبانی | موتورهای براشلس |
| حداکثر سرعت موتور | 300000 rpm for 2-pole internal rotation, |
| ورودی ولتاژ | دو سیم ضخیم قرمز(مثبت) و مشکی(منفی) |
| خروجی موتور | سه سیم ضخیم آبی رنگ مخصوص موتور براشلس |
| خروجی BEC | 5 ولت DC / حداکثر 2 آمپر و سه سیم نازک |
| دامنه سرعت | 8٪ تا 98٪ |
| دمای کاری | تا 110 درجه سانتیگراد |
| نوع باتری سازگار | لیتیوم و باتریهای سازگار با محدوده ولتاژ دستگاه |
| روش کنترل | سیگنال PWM از گیرنده، میکروکنترلر یا تستر سرو |
| فرکانس PWM | 8KHZ |
| قابلیت استفاده | هواپیماهای مدل، کوادکوپتر، قایق، هلیکوپتر و پروژههای RC کنترل از راه دور |
| قابلیت تغییر جهت چرخش | ندارد |
| ابعاد | 45mm x 26mm x 10mm |
اسپید کنترلر ESC30A برای چه موتوری مناسب است؟ این اسپید کنترلر برای موتورهای براشلس طراحی شده است. حداکثر جریان این مدل چقدر است؟ جریان پیوسته آن 30 آمپر است و در حالت لحظهای تا 40 آمپر را برای مدت کوتاه پشتیبانی میکند. آیا این مدل برای کوادکوپتر مناسب است؟ بله، برای کوادکوپتر، هواپیمای مدل، قایق کنترلی و سایر پروژههای RC کنترل از راه بسیار مناسب است. خروجی BEC چیست؟ BEC یک خروجی 5 ولت و حداکثر 2A برای تغذیه مدارهای جانبی مثل گیرنده یا کنترلر است. آیا این اسپید کنترلر با باتری لیتیومی کار میکند؟ بله، برای باتریهای لیتیومی و ولتاژهای سازگار با محدوده کاری 5-16 v dc دستگاه قابل استفاده است. آیا میتوان جهت چرخش موتور را تغییر داد؟ خیر. این ماژول به طور مستقیم نمی تواند جهت حرکت را تغییر دهد ولی اگر جهت حرکت اشتباه بود با تغییر جای دو تا از سه سیم متصل به موترو می توانید جهت حرکت را تغییر دهید. این مدل چگونه کنترل میشود؟ از طریق سیگنال کنترلی PWM که معمولاً از گیرنده، کنترلر یا تستر سرو دریافت میکند. آیا ESC30A نیاز به کالیبراسیون دارد؟ در مواردی که دور موتور مهم است بله، برای عملکرد دقیقتر بهتر است محدوده حداکثر وحداقل سرعت چرخش کالیبره شود. مثل ساخت ریز پرنده ها. این اسپید کنترلر بیشتر در چه پروژههایی استفاده میشود؟ در پروژههای پروازی، رباتیک سبک، مدلهای RC و سیستمهای کنترل موتور براشلس کاربرد دارد.
هنوز دیدگاهی برای این محصول ثبت نشده است. اولین نفر باشید.