جستجوی محصولاتجستجو در
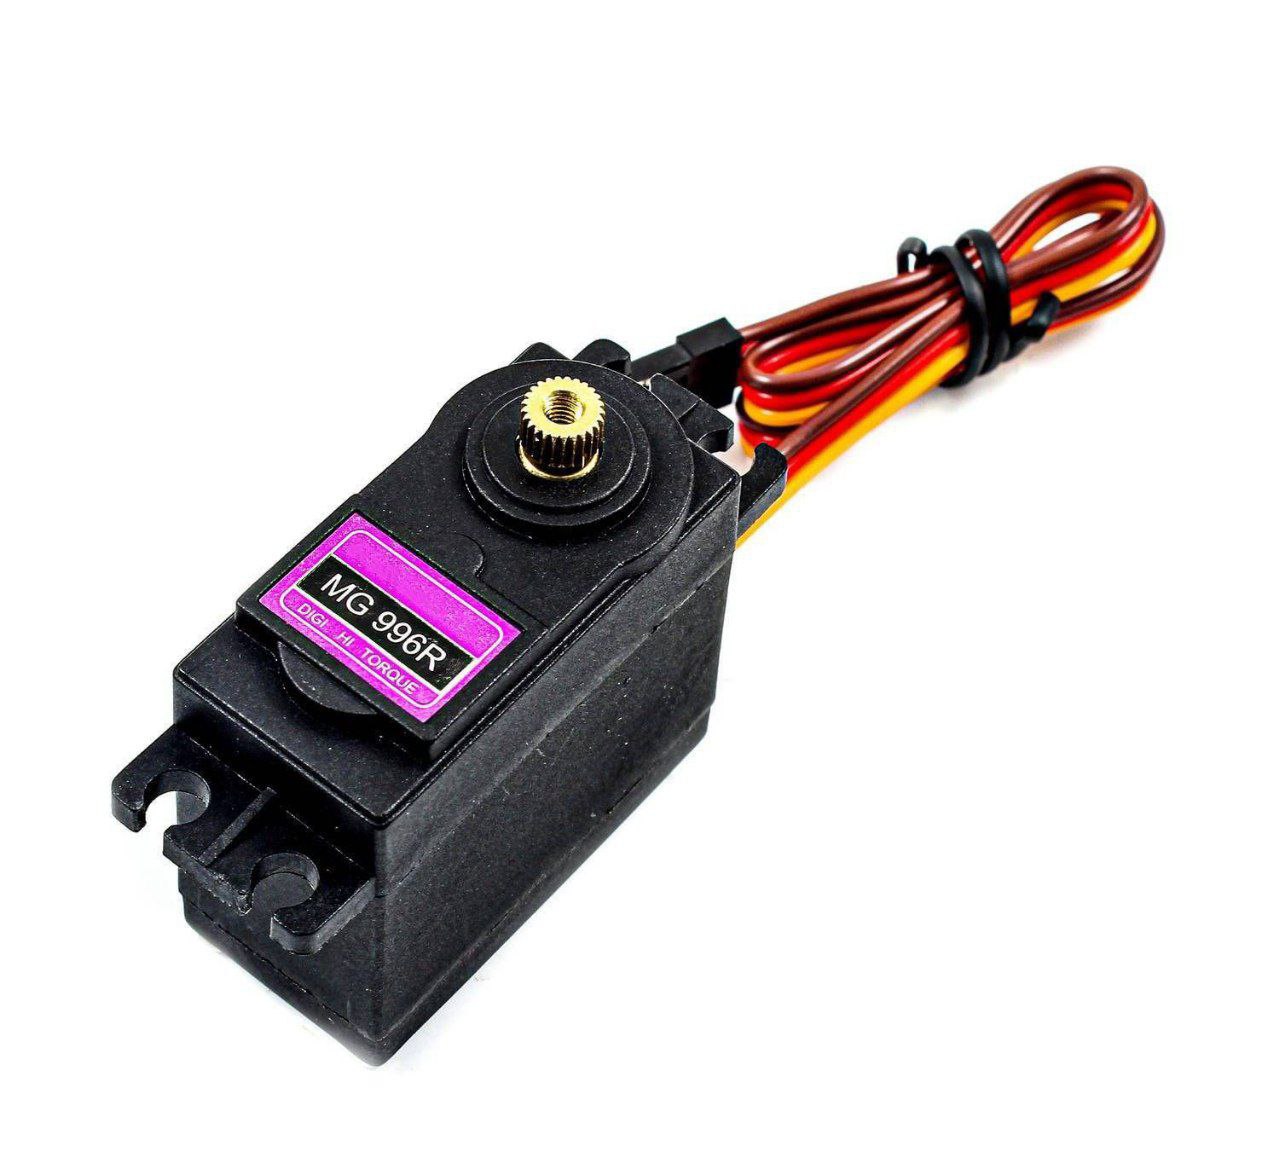
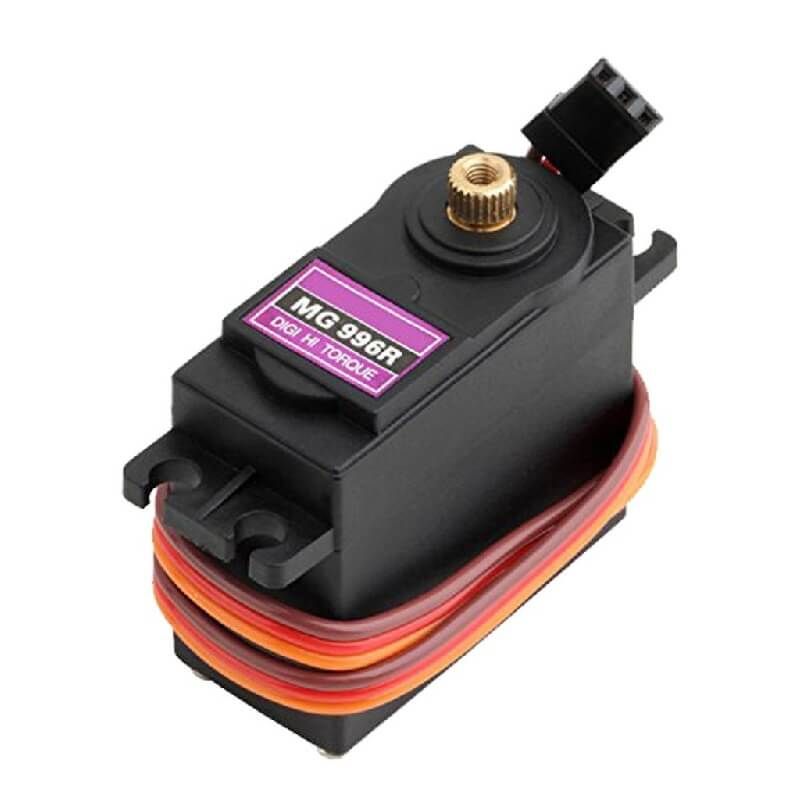
سروو موتور با گشتاور بالا و چرخ دنده های فلزی برای انجام پروژه های رباتیک
• ساخت بازوی رباتیک • رباتهای چندپا مانند رباتهای چهارپا و ششپا • پروژههای رباتیک و آموزشی • سیستمهای مبتنی بر Arduino، ESP32 و سایر میکروکنترلرها • ساخت مکانیزمهای چرخشی • کنترل دریچهها و اهرمهای مکانیکی • پروژههای اتوماسیون و کنترل حرکتی • سیستمهای کنترل از راه دور و RC • ساخت گیمبال و مکانیزمهای تنظیم زاویه، در صورت مناسب بودن گشتاور و دقت • پروژههای DIY و نمونهسازی مکانیکی
1. تغذیه سروو را جدی بگیرید MG995 هنگام حرکت، شروع به کار یا تحمل بار مکانیکی میتواند جریان قابلتوجهی مصرف کند. به همین دلیل، تغذیه مستقیم از پایه 5V آردوینو یا میکروکنترلر همیشه توصیه نمیشود؛ مخصوصاً زمانی که سروو تحت بار قرار دارد. برای عملکرد پایدار، از منبع تغذیه خارجی مناسب و درایور مخصوص سروو موتور استفاده کنید. 2. زمین مشترک را فراموش نکنید اگر منبع تغذیه سروو جدا از میکروکنترلر است، باید GND منبع تغذیه سروو و GND میکروکنترلر مشترک باشند. در غیر این صورت ممکن است سروو به فرمان PWM پاسخ ندهد یا عملکرد ناپایداری داشته باشد. 3. به سروو بیش از حد بار وارد نکنید دنده فلزی مقاومت مکانیکی بیشتری ایجاد میکند، اما به معنی ضدضربه یا غیرقابلخرابی بودن سروو نیست. از موارد زیر خودداری کنید: • گیرکردن کامل شفت • اعمال نیروی بیش از حد • ضربه مستقیم به بازوی سروو • نگه داشتن طولانیمدت سروو در وضعیت قفلشده • استفاده از بار سنگینتر از توان واقعی سروو 4. قبل از نصب مکانیکی، سروو را در موقعیت میانی قرار دهید برای نصب بازوی سروو، بهتر است ابتدا سروو را به موقعیت میانی، معمولاً حدود 90 درجه، ببرید و سپس بازوی مکانیکی را نصب کنید. این کار باعث میشود بیشترین محدوده حرکتی در هر دو جهت در اختیار شما باشد. 5. از چرخاندن دستی شفت با فشار زیاد خودداری کنید چرخاندن اجباری شفت میتواند به چرخدندههای داخلی یا مکانیزم سروو آسیب برساند. اگر شفت حرکت نمیکند، ابتدا علت مکانیکی را بررسی کنید. 6. هنگام استفاده از چند سروو، منبع تغذیه قویتری نیاز است هر سروو باید جریان موردنیاز خود را از منبع تأمین کند. در پروژههای چندسرووه، استفاده از تغذیه میکروکنترلر برای همه سرووها میتواند باعث افت ولتاژ و ناپایداری شود. در این موارد حتما از منبع تغذیه خارجی مناسب و درایور مخصوص سروو موتور استفاده کنید. 7. محدوده حرکتی را بهتدریج آزمایش کنید قبل از ارسال فرمانهای 0 و 180 درجه، بهتر است سروو را ابتدا در زاویههای میانی آزمایش کنید. برخی نسخههای MG995 ممکن است در انتهای محدوده حرکتی به توقف مکانیکی برسند. 8. مشخصات دقیق نسخه محصول را بررسی کنید مقادیر گشتاور، سرعت، جریان مصرفی و ولتاژ کاری در نسخههای مختلف MG995 ممکن است متفاوت باشد. بنابراین برای طراحی دقیق، باید مشخصات همان نسخه واقعی محصول بررسی شود.
| مدل | MG995 |
|---|---|
| نوع موتور | سروموتور موقعیتی آنالوگ |
| نوع گیربکس | فلزی |
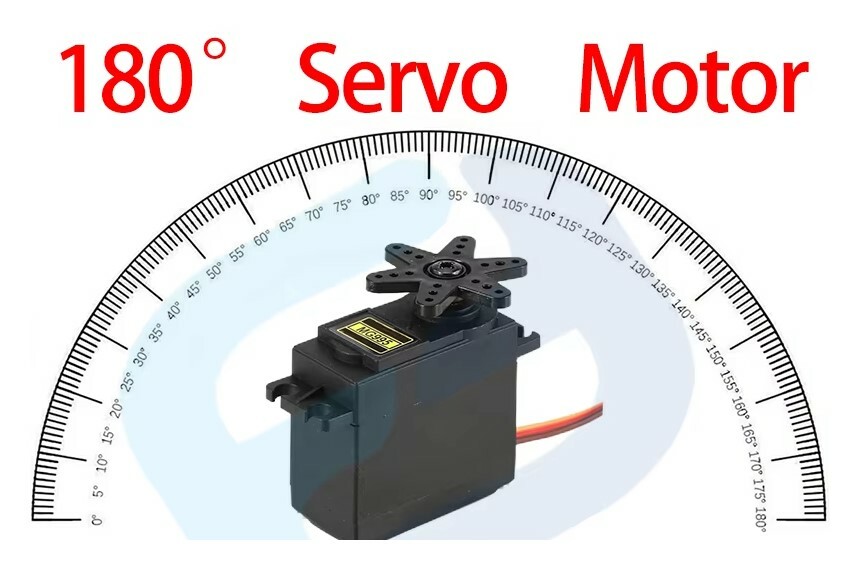
| محدوده چرخش | حدود 180 درجه |
| ولتاژ کاری | 4.8 تا 6.6V DC |
| ولتاژ مرجع گشتاور | 4.8 تا 7.2V DC |
| گشتاور توقف | 8.5 kgf·cm (4.8V)، 10 kgf·cm (6V) |
| سرعت حرکت | 0.2 s/60º (4.8V)، 0.16 s/60º (6V) |
| نوع کنترل | PWM |
| فرکانس سیگنال | حداکثر حدود 50Hz |
| محدوده زمانی سیگنال PWM | 500 تا 2500 میکروثانیه |
| عرض ناحیه مرده | 5 میکروثانیه؛ یعنی بازهای حدود 5µs که در آن خروجی نسبت به تغییرات ورودی واکنش مؤثری نشان نمیدهد. |
| تعداد سیم ها | 3 سیم |
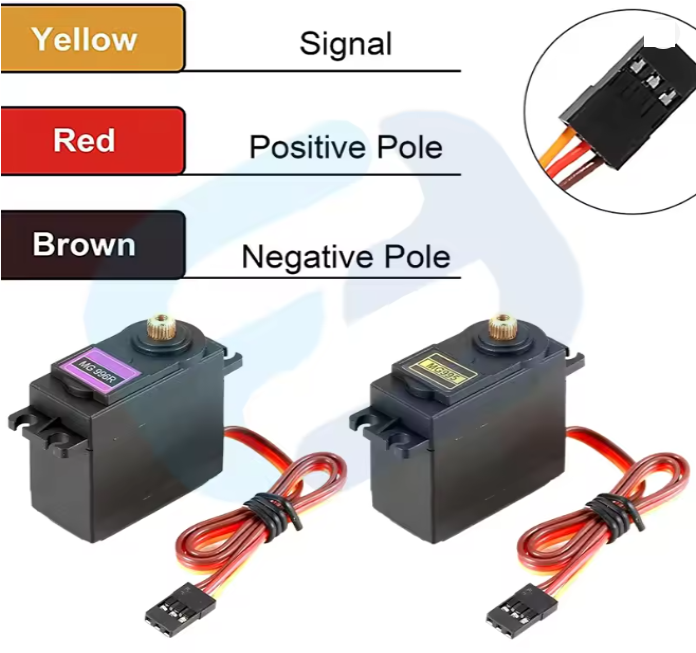
| اتصالات | VCC (سیم قرمز)، GND (سیم مشکی)، Signal (سیم زرد) |
| نکته سیم بندی | در رنگبندی سیمها دقت کنید؛ چرا که در بعضی از نسخهها کاربرد سیمها و رنگ آنها متفاوت است. |
| جریان بی باری | حدود 170mA در برخی مشخصات |
| جریان توقف / Stall | حدود 1.2A تا 1.5A |
| دمای کاری | حدود 0 تا 55°C |
| ابعاد تقریبی | حدود 40.7 × 19.7 × 42.9 میلیمتر |
| نوع کانکتور | کانکتور مادگی 3 پین سازگار با سیستمهای رایج سروو |
| اقلام همراه | پیچ و مهره و بازو |
| کاربرد | رباتیک، آردوینو، بازوی رباتیک، RC و مکانیزمهای کنترل حرکتی |
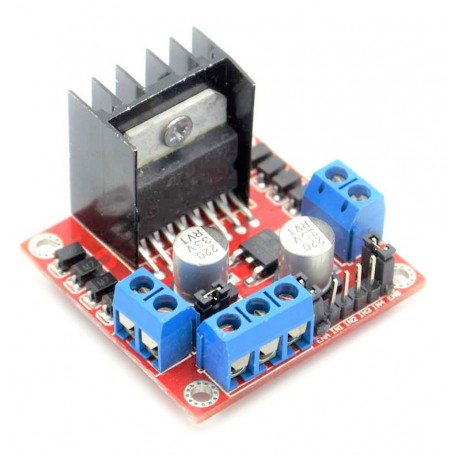
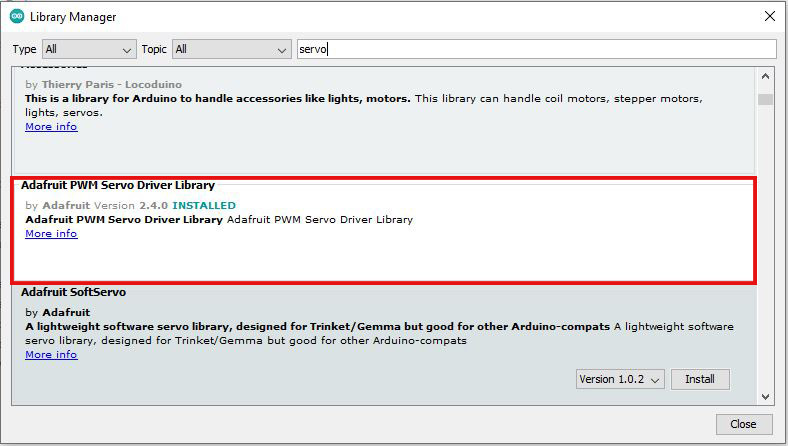
زاویه چرخش MG995 چقدر است؟ این مدل در نسخه موردنظر برای چرخش حدود 180 درجه طراحی شده است. محدوده واقعی حرکت ممکن است به نسخه سروو و تنظیمات سیگنال کنترلی بستگی داشته باشد. آیا MG995 یک موتور چرخش دائم است؟ خیر. نسخه 180 درجه MG995 یک سرووموتور موقعیتی است و برای حرکت در یک محدوده زاویهای مشخص طراحی شده است؛ بنابراین با سرووهای چرخش پیوسته تفاوت دارد. آیا گیربکس این سرووموتور فلزی است؟ بله، این مدل دارای چرخدندههای فلزی است که برای کاربردهای مکانیکی و پروژههایی با نیاز به مقاومت بیشتر گیربکس مناسبتر از مدلهای دنده پلاستیکی است. آیا میتوان MG995 را با آردوینو راهاندازی کرد؟ بله. کنترل سروو از طریق سیگنال PWM انجام میشود و میتوان آن را با آردوینو و سایر میکروکنترلرهای دارای قابلیت کنترل سروو راهاندازی کرد. البته بهتر است از درایور مخصوص سروو موتور استفاده کنید که می وانید از طریق یک زیر مشاهده و تهیه کنید : تهیه درایور مخصوص سروو موتور و برای کد نویسی با آردوینو نیاز به کتابخانه SERVO دارید که می توانید از طریق Library Manager و یا از طریق لینک زیر اقدام به نصب آن کنید: کتابخانه Servo MG995 چند سیم دارد؟ معمولاً دارای سه سیم اصلی است: • VCC: تغذیه مثبت برای اتصال به منبع تغذیه مناسب و یا درایور سروو موتور مخصوص • GND: زمین یا منفی که باید با زمین میکروکنترلر یکی باشد. • Signal: سیگنال کنترلی PWM رنگ سیمها ممکن است بسته به نسخه و تولیدکننده متفاوت باشد. حتما قبل از اتصال آن ها را بررسی کنید. آیا میتوان برق MG995 را مستقیماً از آردوینو گرفت؟ خیر. بهطور کلی توصیه میشود تغذیه سروو از منبع تغذیه مناسب و جداگانه و درایور مخصوص تأمین شود؛ زیرا سروو هنگام حرکت و زیر بار میتواند جریان بیشتری مصرف کند. درایور مخصوص سروو موتور را می توانید از طریق لینک زیر مشاهده و تهیه نمایید : آیا اتصال زمین سروو و آردوینو باید مشترک باشد؟ بله. اگر سروو از منبع تغذیه جداگانه استفاده میکند، معمولاً باید GND منبع تغذیه سروو و GND میکروکنترلر مشترک باشند تا سیگنال کنترلی بهدرستی منتقل شود. آیا این سرووموتور برای بازوی رباتیک مناسب است؟ بله، در صورتی که وزن بازو، طول اهرم و بار مکانیکی با گشتاور واقعی سروو سازگار باشد. هنگام انتخاب سروو، تنها به عدد گشتاور اسمی اکتفا نکنید و برای کاربرد واقعی حاشیه اطمینان در نظر بگیرید. آیا MG995 برای رباتهای چندپا مناسب است؟ بله، این سرووموتور در پروژههای رباتیک چندپا کاربرد دارد؛ اما تعداد سرووها و بار مکانیکی باید با توان منبع تغذیه و گشتاور موردنیاز پروژه هماهنگ باشد. آیا میتوان شفت سروو را با دست چرخاند؟ از چرخاندن اجباری شفت با فشار زیاد خودداری کنید. اعمال نیروی زیاد میتواند به گیربکس یا مکانیزم داخلی سروو آسیب بزند. چرا سرووموتور میلرزد یا صدای وزوز میدهد؟ دلایل رایج شامل تغذیه ضعیف، افت ولتاژ، بار مکانیکی زیاد، سیگنال کنترلی نامناسب یا رسیدن سروو به انتهای محدوده حرکتی و یا درایور نامناسب است. درایور مخصوص سروو موتور را می توانید از طریق لینک زیر مشاهده و تهیه نمایید : چرا سروو باعث ریست شدن آردوینو میشود؟ معمولاً به دلیل افت لحظهای ولتاژ یا کافی نبودن جریان منبع تغذیه است. استفاده از منبع تغذیه مناسب و درایور مخصوص برای سروو و اتصال صحیح زمین مشترک میتواند به رفع این مشکل کمک کند. درایور مخصوص سروو موتور را می توانید از طریق لینک زیر مشاهده و تهیه نمایید : آیا میتوان از MG995 برای بارهای سنگین استفاده کرد؟ این موضوع به گشتاور واقعی نسخه سروو، طول اهرم و شرایط مکانیکی بستگی دارد. برای بارهای سنگین باید گشتاور موردنیاز محاسبه شود و سروو با حاشیه اطمینان مناسب انتخاب شود. آیا میتوان چند MG995 را با یک آردوینو کنترل کرد؟ بله، از نظر سیگنال کنترلی امکان کنترل چند سروو با یک میکروکنترلر وجود دارد؛ اما منبع تغذیه ودرایور مخصوص باید توان تأمین جریان موردنیاز همه سرووها را داشته باشد. درایور مخصوص سروو موتور را می توانید از طریق لینک زیر مشاهده و تهیه نمایید : آیا MG995 برای پروژههای آردوینو و DIY مناسب است؟ بله. این سرووموتور برای پروژههای آموزشی، رباتیک، مکانیزمهای مکانیکی و نمونهسازی مناسب است و میتواند با بردهای مختلف میکروکنترلری استفاده شود.
هنوز دیدگاهی برای این محصول ثبت نشده است. اولین نفر باشید.