جستجوی محصولاتجستجو در
رمزگذار چرخشی یک دستگاه الکترونیکی است که موقعیت یا حرکت زاویه ای شفت یا محور را به کد آنالوگ یا دیجیتال تبدیل می کند.
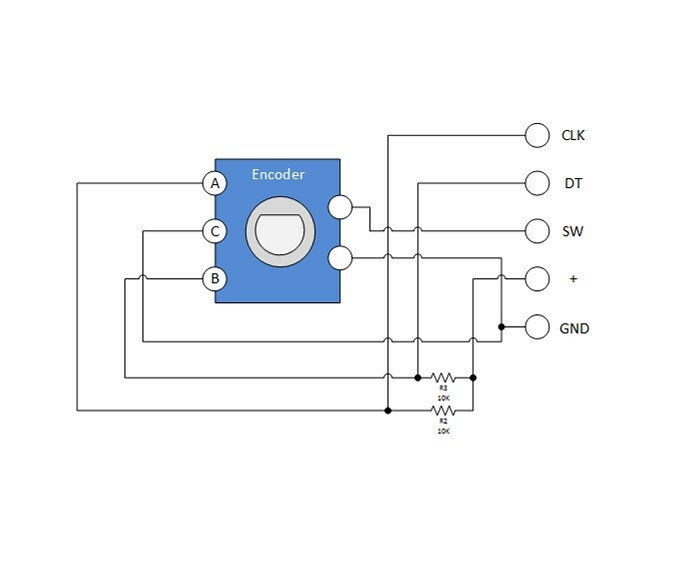
پایه KY-040 عملکرد
VCC تغذیه مثبت ماژول (3.3V تا 5V)
GND اتصال زمین مدار
CLK خروجی کانال A انکودر
DT خروجی کانال B انکودر
SW خروجی کلید فشاری
اتصال به آردوینو (Arduino)
نمونه اتصال:
KY-040 Arduino
VCC 5V
GND GND
CLK پایه دیجیتال D2
DT پایه دیجیتال D3
SW پایه دیجیتال D4
روش عملکرد:
1. با چرخاندن محور انکودر، پایههای CLK و DT پالس دیجیتال تولید میکنند.
2. میکروکنترلر اختلاف زمانی بین این دو سیگنال را بررسی میکند.
3. با توجه به ترتیب تغییر پالسها، جهت چرخش مشخص میشود.
4. با فشار دادن محور، کلید داخلی فعال شده و پایه SW تغییر وضعیت میدهد.
5. برنامه میکروکنترلر میتواند بر اساس این ورودیها مقدار مورد نظر را افزایش یا کاهش دهد.
6. برای مشاهده نمونه کد نویسی برای این ماژول به فایل های بخش دیتاشیت محصول مراجعه نمایید.
• برای خواندن دقیقتر پالسها، بهتر است پایه CLK به ورودی دارای قابلیت Interrupt میکروکنترلر متصل شود.
• در پروژههای سریع، استفاده از روشهای نرمافزاری مناسب برای شمارش پالس اهمیت زیادی دارد.
• این ماژول بدون سر ولوم (Knob)ارائه می شود اما میتوانید سرولوم(Knob) را جداگانه از طریق لینک زیر تهیه کنید:
• برای جلوگیری از خطا هنگام فشار دادن کلید، در برنامه از روش Debounce (حذف نویز کلید) استفاده کنید.
• این ماژول خروجی آنالوگ ندارد و مقدار چرخش از طریق شمارش پالسهای دیجیتال مشخص میشود.
• سرعت چرخاندن محور در برنامههای حساس باید با توان پردازشی میکروکنترلر هماهنگ باشد.
• از اتصال اشتباه پایههای VCC و GND خودداری کنید، زیرا ممکن است باعث آسیب به ماژول شود.
• در محیطهای دارای نویز الکتریکی زیاد، استفاده از فیلتر نرمافزاری یا سختافزاری میتواند دقت عملکرد را افزایش دهد.
• برای کاربردهای صنعتی با دقت و طول عمر بسیار بالا، بهتر است از انکودرهای صنعتی با کیفیت بالاتر استفاده شود.
• هنگام نصب مکانیکی، از وارد کردن فشار جانبی زیاد به محور انکودر جلوگیری کنید.
| نام محصول | ماژول روتاری انکودر KY-040 |
|---|---|
| نوع سنسور | Incremental Rotary Encoder |
| نوع خروجی | دیجیتال پالس مربعی (Quadrature Output) |
| ولتاژ کاری | 3.3 تا 5 ولت DC |
| جریان مصرفی | حدود کمتر از 10 میلیآمپر |
| تعداد پالس در هر دور | 30 پالس در هر دور |
| زاویه چرخش | 360 درجه بدون محدودیت |
| نوع تشخیص حرکت | دو کانال DT/CLK با اختلاف فاز |
| کلید فشاری | دارد (Push Button) |
| پایه ها | CLK، DT، SW، VCC، GND |
| نوع ارتباط | دیجیتال |
| مقاومت Pull-Up داخلی | دارد |
| فاصله پایه ها | 2.54 میلیمتر |
| ابعاد تقریبی برد | 32 × 19 × 30 میلیمتر |
| سازگاری | Arduino، ESP32، Raspberry Pi و MCUها |
ماژول روتاری انکودر KY-040 چه کاری انجام میدهد؟
ماژول KY-040 Rotary Encoder حرکت چرخشی مکانیکی را به پالسهای دیجیتال تبدیل میکند و امکان تشخیص جهت چرخش، تعداد گامهای حرکت و فرمان فشاری را برای میکروکنترلر فراهم میسازد.
آیا KY-040 مانند ولوم یا پتانسیومتر عمل میکند؟
خیر. پتانسیومتر یک خروجی آنالوگ با مقدار متغیر تولید میکند، اما KY-040 یک انکودر دیجیتال افزایشی است که با تولید پالسهای دیجیتال، میزان و جهت چرخش را مشخص میکند.
آیا این ماژول قابلیت چرخش نامحدود دارد؟
بله. برخلاف پتانسیومترها، محور انکودر KY-040 میتواند بدون محدودیت زاویهای بهصورت 360 درجه بچرخد و مقدار حرکت توسط نرمافزار محاسبه میشود.
آیا ماژول KY-040 با آردوینو سازگار است؟
بله. این ماژول یکی از پرکاربردترین انکودرها برای پروژههای Arduino است و بهراحتی به پایههای دیجیتال آردوینو متصل میشود.
آیا KY-040 با ESP32 و ESP8266 قابل استفاده است؟
بله. این ماژول با بردهای ESP32، ESP8266، STM32، AVR و سایر میکروکنترلرهایی که ورودی دیجیتال دارند سازگار است. هنگام استفاده با بردهای 3.3 ولتی باید سطح ولتاژ ورودیها بررسی شود.
پایههای CLK و DT در KY-040 چه کاربردی دارند؟
پایههای CLK و DT دو خروجی دیجیتال انکودر هستند که با اختلاف فاز نسبت به یکدیگر کار میکنند. میکروکنترلر با بررسی ترتیب تغییر این دو سیگنال، جهت چرخش (ساعتگرد یا پادساعتگرد) را تشخیص میدهد.
پایه SW روی ماژول چه کاربردی دارد؟
پایه SW مربوط به کلید فشاری داخلی انکودر است. با فشار دادن محور چرخشی، این کلید فعال شده و میتوان از آن برای انتخاب گزینه، تأیید فرمان یا ورود به منو استفاده کرد.
آیا برای استفاده از KY-040 نیاز به قطعات جانبی وجود دارد؟
خیر. این ماژول دارای مقاومتهای Pull-Up روی برد است و معمولاً بدون قطعات اضافی قابل استفاده است. فقط اتصال صحیح به میکروکنترلر و برنامه مناسب نیاز دارد.
ولتاژ کاری ماژول KY-040 چقدر است؟
ولتاژ کاری معمول این ماژول بین 3.3 تا 5 ولت DC است و با اکثر بردهای توسعه رایج سازگاری دارد.
چرا هنگام چرخاندن انکودر چند پالس اشتباه ثبت میشود؟
این مشکل معمولاً به دلیل نویز مکانیکی، سرعت زیاد چرخاندن، نبودن Debounce نرمافزاری یا روش نامناسب خواندن پالسها ایجاد میشود. استفاده از وقفه (Interrupt) و فیلتر نرمافزاری میتواند دقت را افزایش دهد.
آیا میتوان از KY-040 برای کنترل موتور استفاده کرد؟
بله. این ماژول میتواند برای تنظیم سرعت، تغییر جهت، انتخاب حالت عملکرد و کنترل پارامترهای موتور در پروژههای رباتیک و اتوماسیون در کنار یک میکروکنترلر استفاده شود.
آیا KY-040 خروجی آنالوگ دارد؟
خیر. خروجی این ماژول کاملاً دیجیتال است و اطلاعات چرخش از طریق پالسهای تولیدشده در کانالهای CLK و DT خوانده میشود.
آیا میتوان از چند ماژول KY-040 در یک پروژه استفاده کرد؟
بله. در صورت داشتن تعداد کافی پایه ورودی دیجیتال در میکروکنترلر، میتوان چند انکودر KY-040 را بهصورت همزمان در یک پروژه استفاده کرد.
تفاوت KY-040 با انکودرهای صنعتی چیست؟
این ماژول برای پروژههای آموزشی، DIY و کاربردهای عمومی طراحی شده است. انکودرهای صنعتی معمولاً دقت، طول عمر، مقاومت مکانیکی و محافظت بیشتری در شرایط سخت محیطی دارند.
بهترین کاربرد KY-040 در پروژههای الکترونیکی چیست؟
ترکیب KY-040 با نمایشگر LCD یا OLED و یک میکروکنترلر مانند Arduino یا ESP32 یکی از بهترین کاربردهای آن است و امکان ساخت یک رابط کاربری حرفهای برای تنظیمات دستگاه را فراهم میکند.
هنوز دیدگاهی برای این محصول ثبت نشده است. اولین نفر باشید.